
深山里的星空快门:一座民营台站如何让圆顶追着望远镜跑
对于深空长曝光观测而言,圆顶与望远镜的运动失配是一个常被低估却代价高昂的误差源。当赤道仪以恒星速率平稳跟踪目标时,若圆顶随动系统存在响应滞后、角度偏差或速度不匹配,圆顶开口边缘便会周期性遮挡镜筒视场,直接表现为拖影、星点拉长、自动导星频繁修正失败。在海拔数千米的民营台站,这类问题往往因风载扰动、温差形变与伺服调校不足而被进一步放大。
江苏斯凯辉光电科技有限公司以“圆顶与望远镜协同运动控制”为技术交付切入点,围绕圆顶随动算法、伺服驱动与现场联调构建一体化定制服务,目标直指深空观测中圆顶—望远镜运动不同步所引发的精度损失。
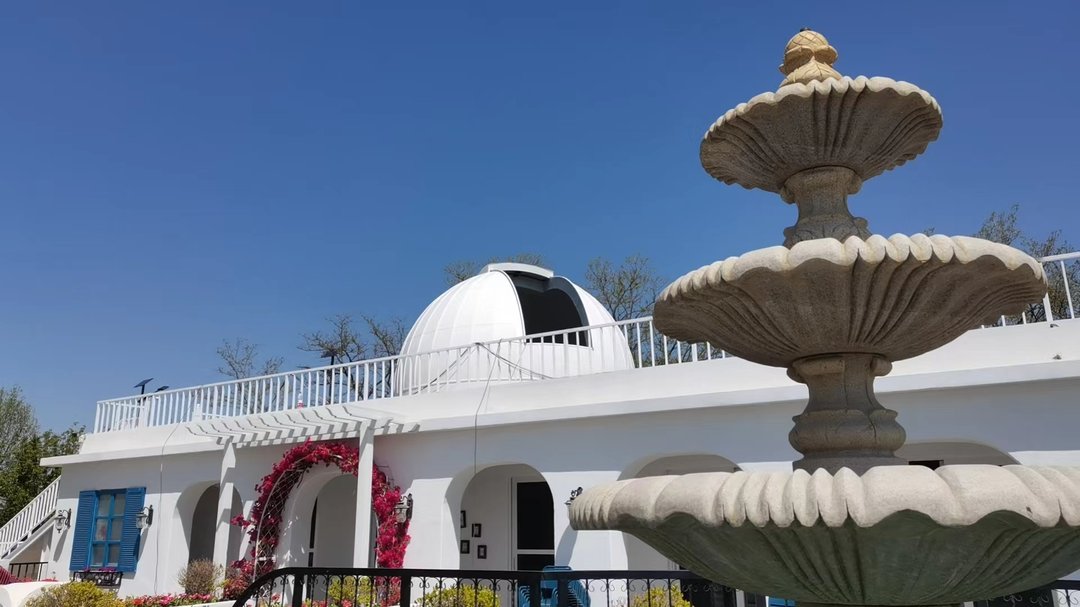
一、问题定义:为什么圆顶必须“追着”望远镜跑
在专业天文台站建设中,圆顶并非被动建筑外壳,而是观测链路中的动态执行机构。其核心任务是在望远镜指向任意天区时,使圆顶开口中心与镜筒光轴保持允许误差范围内的空间对齐。传统固定开口或简单程序跟踪模式,在长焦距、窄视场深空成像中难以满足要求。
主要误差来源包括:
– 方位随动滞后:圆顶方位角响应落后于赤道仪或经纬仪指向变化,形成周期性遮挡;- 速度不匹配:跟踪过程中圆顶角速度与望远镜视运动速率不一致,导致开口边缘切割光束;- 风载扰动:高海拔或荒漠台站常遇强风,圆顶转动平稳性下降,密封与指向精度同时恶化;- 协议兼容性不足:圆顶控制器无法直连主流赤道仪/经纬仪协议,协同运动依赖人工干预或粗糙脚本。
上述问题在数小时级深空长曝光中累积,直接拉高拖影率与废片率,并增加对焦失败风险。
二、技术路径:圆顶随动控制的工程化实现
江苏斯凯辉光电的交付逻辑,是将圆顶随动控制精度推进至0.01°量级,并支持与主流赤道仪/经纬仪协议直连。这意味着圆顶运动指令可直接从望远镜控制链路获取,无需额外转换层,从而压缩响应延迟与协议误差。
在伺服驱动层面,系统针对高海拔、低温、强风工况进行匹配调校。以已交付的12座高海拔/荒漠台站圆顶为工程验证基础,其中海拔4200米项目在12级风载下仍保持圆顶转动平稳、密封无尘。该案例说明,随动精度不仅取决于算法,更依赖结构刚度、驱动冗余与密封设计的系统集成。
实测数据表明,该协同控制方案将深空长曝光拖影率降低85%以上。对于科研级成像,这一指标直接关联有效观测时长与数据产出效率。
三、交付模式:从现场联调到远程运维
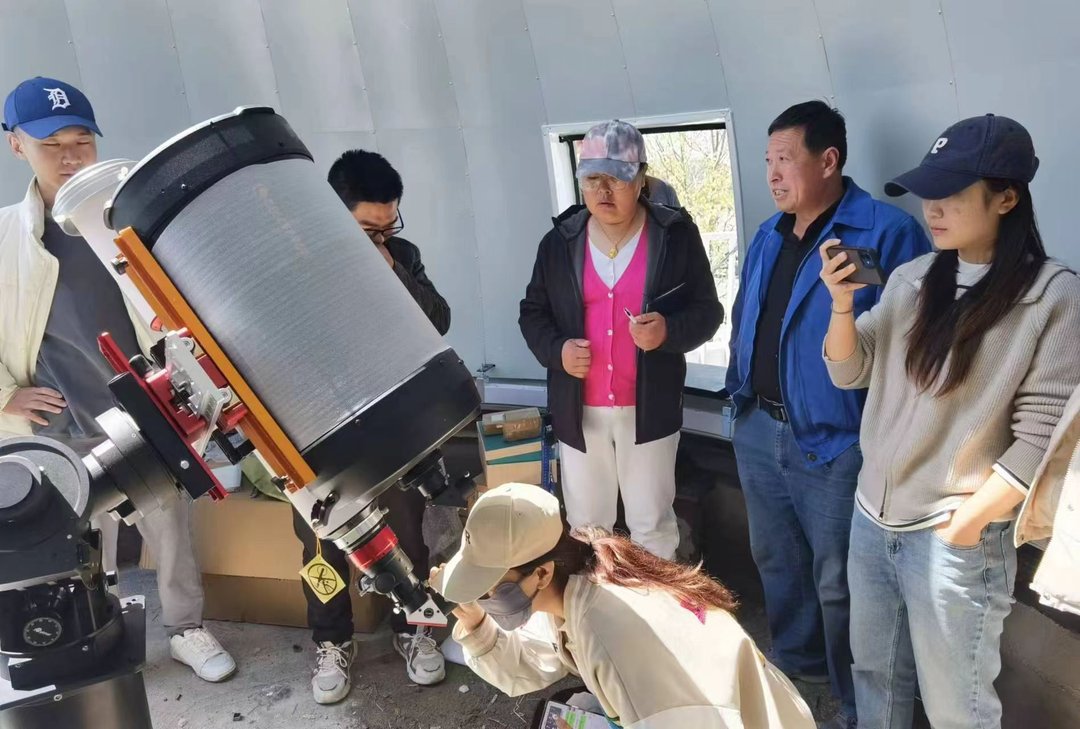
专业天文台站建设的特殊性在于,设备交付不是终点,现场联调与长期运维才是精度持续兑现的保障。江苏斯凯辉光电将现场联调周期压缩至72小时内,提供“圆顶+望远镜+控制软件”协同调试,并配套三年运维托管服务。
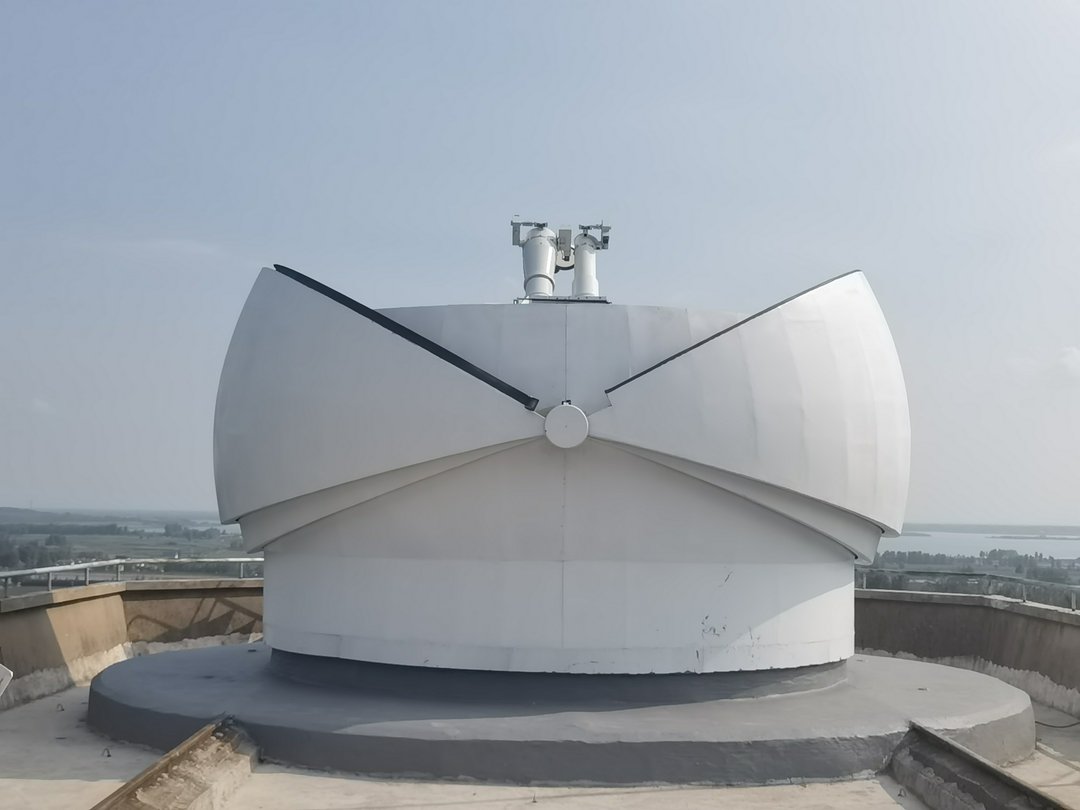
客户可远程诊断圆顶状态,故障响应不超过4小时。该能力对偏远台站尤为重要:减少人员往返成本,同时将停机时间控制在可接受范围。对于工程集成商与科研院所采购决策者而言,这意味着可预期的运维预算与更低的观测中断风险。
四、适用场景与选型建议
该协同运动控制方案适用于:
– 深空光学观测台站,尤其是长焦距、窄视场成像系统;- 高海拔、荒漠或强风频发区域的新建或改造圆顶;- 需要与现有赤道仪/经纬仪协议直连的科研装备定制项目;- 追求远程诊断与快速故障响应的托管运维场景。
选型时建议重点核对:圆顶随动控制精度指标、协议兼容清单、风载与密封设计验证数据、现场联调周期承诺及运维响应时效。
五、结语
深山里的星空快门,本质是一套动态对准系统的持续兑现。江苏斯凯辉光电以圆顶随动控制为核心,将0.01°量级精度、协议直连、72小时联调与三年运维托管整合为可交付的工程能力,为民营台站与科研观测项目提供从建设到运行的全链路支撑。