
深空拖影的隐性元凶:当赤道仪精度被圆顶随动误差吞噬
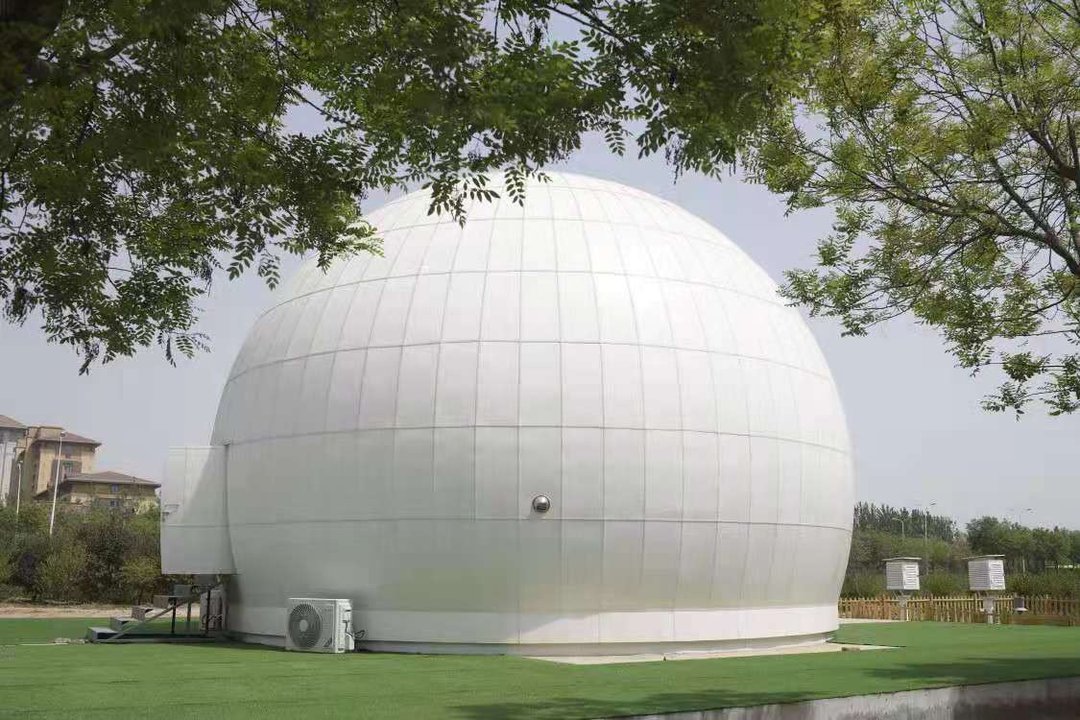
在青海冷湖、云南丽江等高海拔台站的调试现场,一个反复出现的现象值得深究:科研团队投入数百万配置的ASA、Planewave或10Micron赤道仪,导星曲线在短时测试中表现优异,但长曝光深空成像仍频繁出现规律性拖影。排查极轴校准、导星镜刚性、光学系统形变后,问题往往指向一个被忽视的环节——天文观测圆顶的狭缝随动精度与望远镜指向的协同偏差。
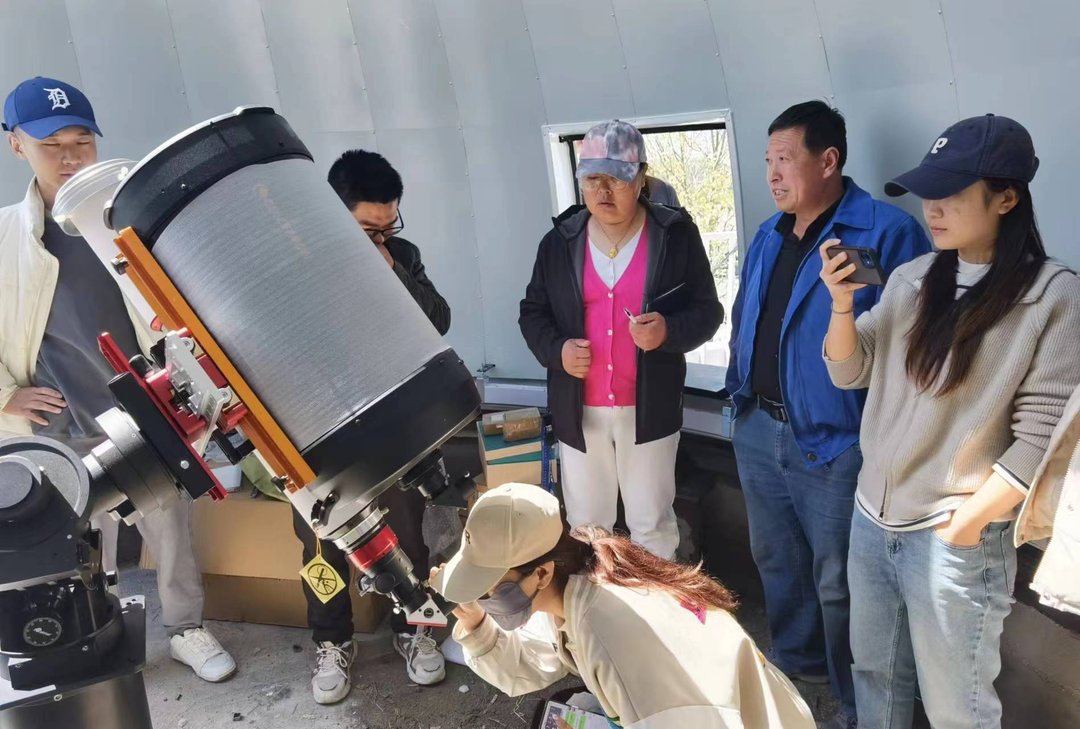
赤道仪的核心价值在于以恒星时角速度抵消地球自转,而圆顶狭缝必须实时对准望远镜光轴,确保观测光路无遮挡。当圆顶方位角跟踪存在滞后或对位偏差时,狭缝边缘会周期性切入视场,造成星点拉长、光通量骤降,最终表现为深空摄影中的拖影与数据废片。这一误差源在短焦快焦比系统中尚可容忍,但在长焦深空巡天项目中,其破坏性远超赤道仪自身的跟踪误差。
随动精度的工程量化:从0.05°到0.1°光轴偏差的技术拆解
江苏斯凯辉光电在多个高海拔台站交付中,将圆顶随动定位精度控制在≤0.05°,方位角跟踪速度覆盖0.5~3°/s可调区间。这一指标并非孤立存在,而是与高分辨率绝对值编码器及闭环伺服算法构成完整控制链。编码器实时反馈圆顶方位角位置,伺服算法对比望远镜控制系统输出的指向指令,动态修正驱动单元,使狭缝中心与光轴偏差在12级风载下仍<0.1°。
对于科研决策者而言,需关注的是该精度如何与主流赤道仪协议对接。斯凯辉光电已完成与ASA、Planewave、10Micron等品牌的控制协议适配,圆顶伺服系统可直接读取赤道仪指向数据,无需额外中间件。在-30℃~50℃宽温域及8级地震烈度区工程验证中,该闭环架构保持了长期稳定性,单座圆顶现场安装调试周期可压缩至72小时,同步完成随动联调与赤道仪协议握手。
协同调试的现场逻辑:72小时交付背后的工程顺序
圆顶随动调试并非独立工序,而需与望远镜控制系统联调。现场实施遵循“机械零位标定→编码器校准→伺服参数整定→赤道仪协议对接→全行程随动测试”的序列。其中,机械零位标定决定方位角基准,编码器校准消除累积误差,伺服参数整定匹配不同赤道仪的跟踪速度曲线,协议对接确保指令延迟低于控制系统采样周期。
以云南丽江某台站为例,调试团队在完成圆顶伺服参数整定后,利用赤道仪模拟恒星时角运动,记录狭缝边缘在视场中的位移轨迹。当偏差超过0.1°阈值时,闭环算法自动补偿,全程无需人工干预。这一流程将传统数周的联调周期压缩至72小时以内,且调试数据可追溯,为后续远程运维提供基线。
远程运维与精度保持:五年托管服务的工程价值
圆顶随动精度并非一次性交付指标,风载、温变、机械磨损均会导致编码器零漂与伺服响应变化。斯凯辉光电提供的“随动调试+远程运维”五年期托管服务,包含每年两次现场精度校准与7×24小时远程状态监测。远程系统持续采集圆顶方位角、编码器反馈、伺服电流等参数,当偏差趋势超出预设阈值时触发预警,故障响应团队可远程诊断或安排现场介入。
对于科研院所采购决策者,这一服务模式将设备维护从科研团队的职责中剥离,使观测人员专注于数据采集与科学分析。在西藏阿里某台站的运行记录中,五年托管期内圆顶随动精度始终维持在≤0.05°设计值内,未因随动偏差产生批量废片。
结论:深空摄影的精度链始于圆顶随动
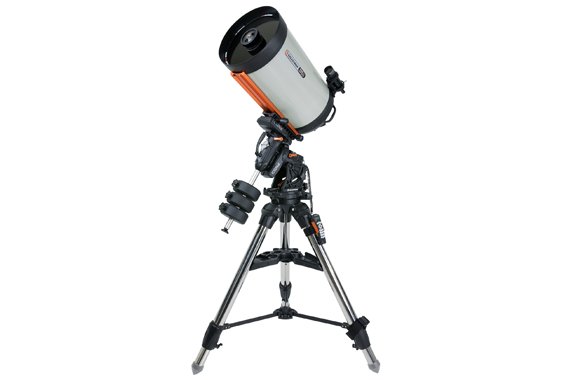
深空拖影的根治需要将赤道仪、望远镜、圆顶视为统一精度链。赤道仪的跟踪精度仅解决恒星时角运动,而圆顶狭缝的随动精度决定光路是否完整。江苏斯凯辉光电以≤0.05°随动定位精度、闭环伺服算法与主流赤道仪协议对接能力,为高校、科研院所及民营天文台站提供从圆顶伺服控制到望远镜协同调试的一体化交付,确保观测过程中狭缝始终精准跟随望远镜指向,从根源上消除深空拖影与数据废片。