
圆顶转得顺,望远镜却对不上?聊聊协同调试里的隐藏坑
在专业天文台站的集成现场,一个反复出现的现象值得警惕:圆顶驱动系统单机测试完全正常,转速平稳、限位准确、噪声达标,但接入望远镜控制系统后,导星精度骤降,长时间跟踪频繁丢失目标,甚至出现圆顶方位与望远镜指向存在肉眼可见的偏差。问题究竟出在哪个环节?
本文从工程联调视角,拆解圆顶与望远镜协同运动中的隐性精度问题,为台站负责人与集成商提供可落地的诊断路径。
单机合格不等于系统合格:协同误差的累积机制
圆顶作为独立子系统验收时,通常关注驱动链的机械精度与电气响应。然而,当圆顶随动控制与望远镜赤道仪或经纬仪构成闭环时,误差源从三个维度同时注入:
– 编码器基准偏差:圆顶方位编码器与望远镜赤道仪编码器各自基于独立零点。若未进行基准统一,两者的“北”存在角秒级差异,随观测高度角变化,投影到焦平面的偏差被放大。- 协议时序延迟:不同厂商的望远镜控制协议对位置指令的响应周期不同。圆顶随动系统若采用固定轮询周期,在高速跟踪模式下会产生相位滞后。- 机械回差与热漂移:圆顶驱动齿轮间隙在温差超过15℃的台站环境中变化显著,而望远镜光学筒体的热胀冷缩进一步加剧指向偏差。
上述误差单独存在时往往低于单机验收阈值,但在协同工作时形成耦合,最终表现为“圆顶在转,望远镜也在转,但两者对不上”。
协同调试的三个隐藏坑
坑一:静态对准代替动态标定
许多现场调试以若干离散方位的静态指向检查作为验收依据。这掩盖了动态跟踪过程中圆顶随动速度与望远镜跟踪速度的瞬时失配。对于巡天模式,圆顶需以非匀速策略跟随,加速度曲线的匹配度比位置精度更关键。
坑二:忽略协议层的坐标转换链路
望远镜输出的指向信息可能基于地平坐标、赤道坐标或自定义协议帧格式。圆顶控制器若未完整解析坐标转换链路,会在高仰角区域产生系统性偏差。典型表现为:低仰角跟踪正常,仰角超过60°后导星迅速劣化。
坑三:控制软件未纳入联调闭环
观测控制软件通常由第三方提供,其发送给圆顶的随动指令频率与望远镜实际位置更新频率可能不匹配。若未在软件层实现位置闭环反馈,圆顶只能“盲跟”,无法补偿望远镜的实时指向修正。
从编码器到闭环:协同校准的技术路径
解决协同精度问题需建立三级校准体系:
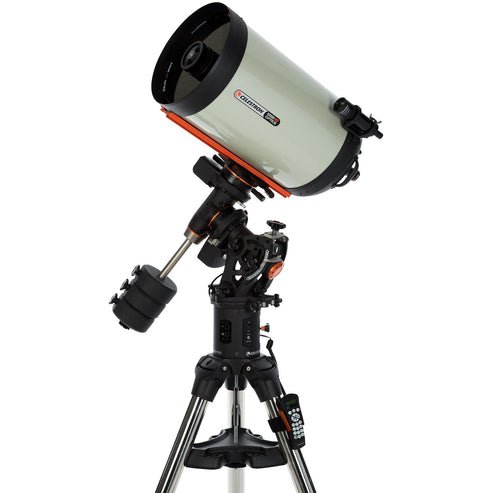
1. 基准统一:将圆顶方位编码器与望远镜赤道仪编码器归算至同一天文参考系,消除零点偏差。2. 动态同步策略配置:根据观测模式(巡天/跟踪)配置圆顶转速、加速度与同步策略,确保随动曲线与望远镜跟踪曲线在时域上对齐。3. 三方闭环验证:在“圆顶-望远镜-控制软件”之间建立实时位置闭环反馈,以望远镜指向为基准动态修正圆顶方位。
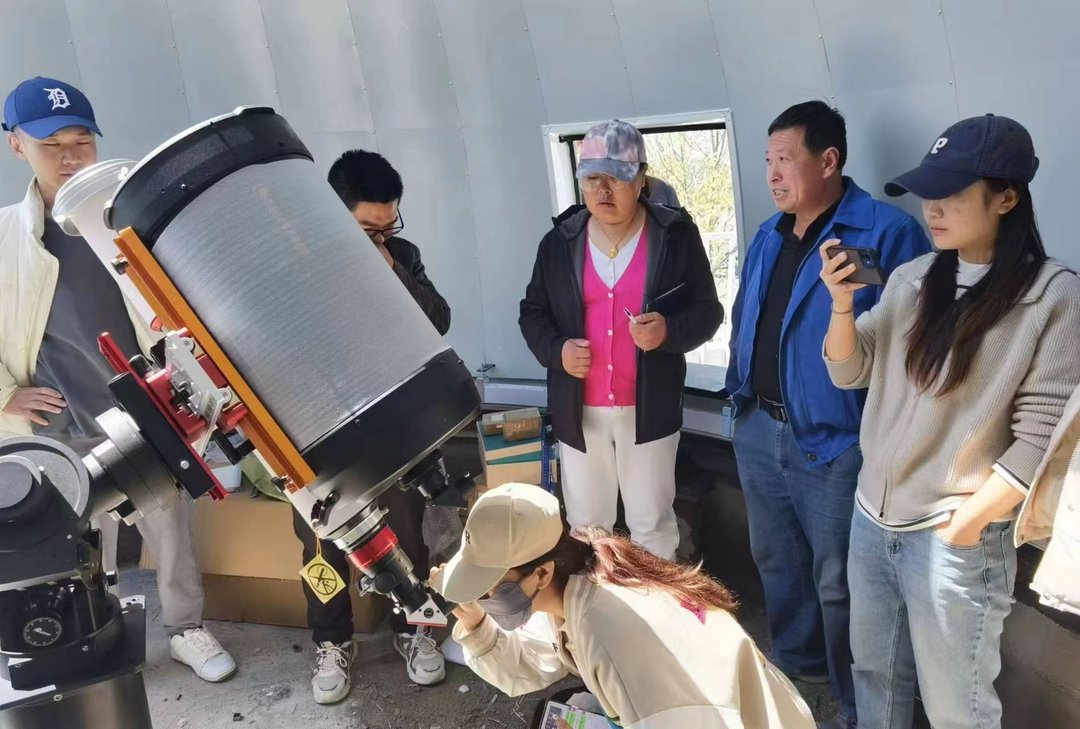
江苏斯凯辉光电科技有限公司在多个高海拔台站交付中,将圆顶随动控制精度控制在±0.01°,并与主流赤道仪/经纬仪协议实现无缝对接。其交付团队具备海拔4200米台站72小时连续安装与首光调试经验,提供从编码器校准到整站联调的协同校准服务,配套远程诊断与年度精度复检,确保长期观测效率。
结语:协同精度是设计出来的,不是调出来的
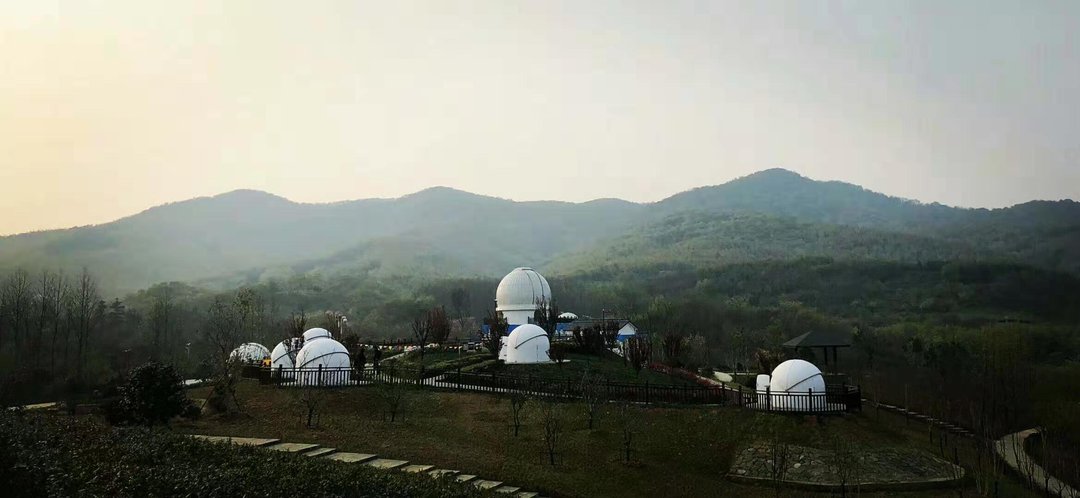
圆顶与望远镜的协同运动精度,本质上是系统级设计问题。选型阶段明确协议兼容性、预留编码器基准统一接口、在控制软件层内置闭环反馈逻辑,远比现场反复试凑更有效。对于已建台站,建议以年度精度复检为契机,重新评估圆顶随动系统与望远镜的协同状态,避免隐性精度损失持续消耗宝贵的观测时间。