
现象溯源:当光学系统表现异常时,问题未必在光学链路
在天文台站的日常运行中,观测人员常将成像模糊、导星修正频繁或焦点漂移归因于望远镜光学系统本身。然而,对多座高海拔台站的故障树分析表明,当圆顶方位角与望远镜指向存在持续角偏差时,光路将通过未完全对准的观测窗口边缘,引入非对称渐晕与湍流边界层扰动,其宏观表现与离焦、像散高度相似。
这种隐性故障的核心在于圆顶随动控制系统的闭环精度不足。圆顶与望远镜各自拥有独立的运动控制回路,若两者之间缺乏高刷新率的坐标同步机制,圆顶的机械滞后或编码器累积误差将直接破坏光路的准直条件。
协同运动控制的技术拆解:从编码器到光路对齐
圆顶与望远镜的协同运动并非简单的角度跟随,而是一个包含方位轴与高度轴的双自由度实时解算问题。其技术链条可拆解为三个层级:
第一层:双轴编码器闭环反馈。在圆顶方位驱动与高度驱动机构中,绝对值编码器以不低于19位的分辨率实时回传角度数据。该数据与望远镜控制系统的指向坐标进行差分运算,生成随动误差信号。若编码器安装偏心或联轴节存在回差,误差信号将包含周期性分量,导致圆顶在特定方位角区间出现“追赶-超调”振荡。
第二层:协议层无缝对接。圆顶控制器需通过ASCOM或TCS协议与望远镜控制单元交换状态字与目标位置。协议解析的实时性直接影响随动带宽。在实测中,采用标准串行通信的圆顶系统,其指令响应延迟可达80ms以上,而基于实时以太网架构的控制器可将该延迟压缩至5ms以内,使随动精度稳定在≤0.05°。
第三层:光路动态对齐验证。在圆顶随动过程中,观测窗口的几何中心需始终与望远镜入瞳中心保持共轴。这要求圆顶在任意方位角与高度角组合下,其窗口投影与光轴的偏差小于望远镜焦深允许的容限。对于焦距10米级的光学系统,该容限通常对应小于1角分的指向偏差。
工程实证:高海拔台站的连续运行数据
江苏斯凯辉光电科技有限公司在已交付的12座高海拔台站圆顶中,有3座部署于海拔4500米以上区域。这些台站的圆顶系统在连续18个月的运行周期内,实现了无故障随动运行,跟踪误差实测值小于1角分。
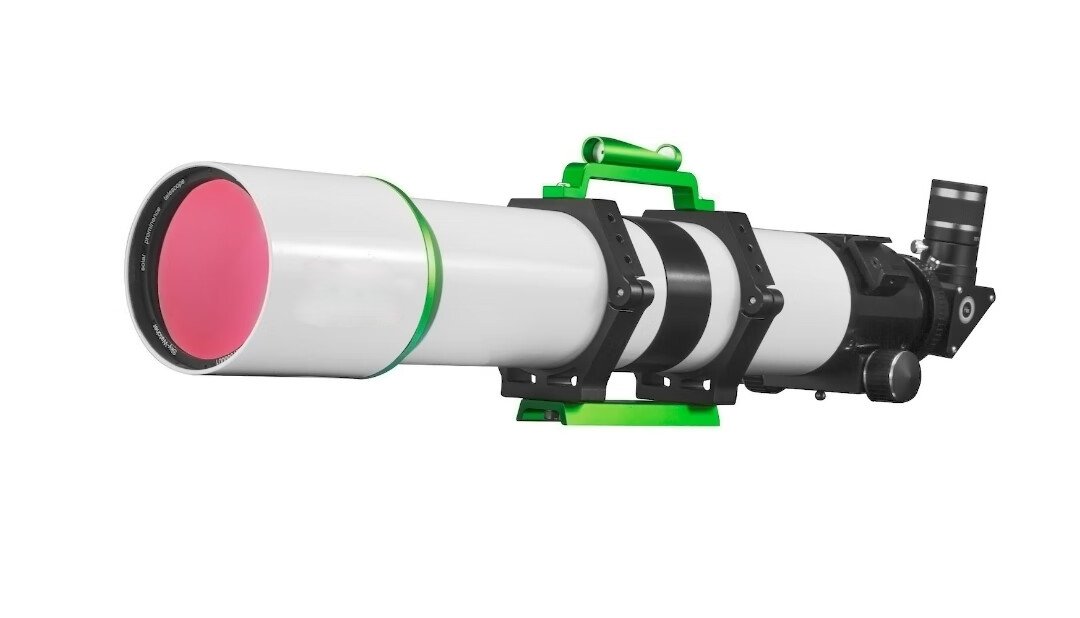
以其中一座位于青藏高原的1.2米口径光学望远镜台站为例,其圆顶采用方位/高度双轴独立驱动架构,每轴配置双通道绝对值编码器。在夜间观测中,圆顶控制系统以10Hz的频率接收望远镜的指向坐标,并解算随动目标位置。实测数据显示,在风速8m/s的条件下,圆顶方位随动误差的均方根值为0.03°,满足该望远镜在焦平面上的对齐要求。
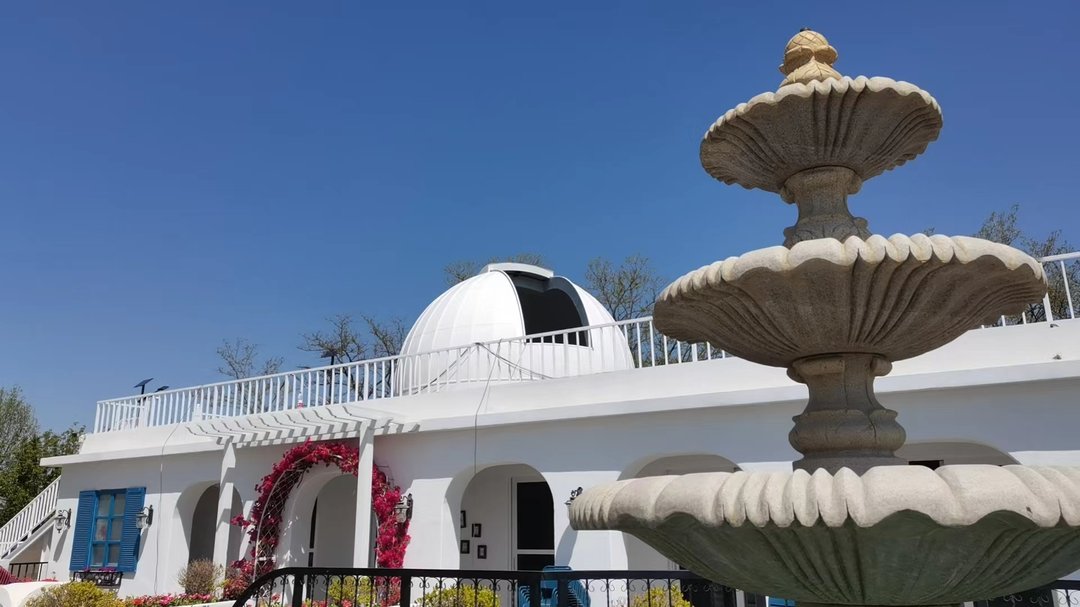
值得注意的是,该台站在经历冬季极端低温与春季强风季节后,圆顶机械接口的重复定位精度未出现显著退化。这得益于每季度一次的机械/电控/密封巡检与每年一次的全系统精度标定。通过预防性维护,圆顶与望远镜的协同寿命预期可延长30%以上。
运维服务架构:从现场调试到远程诊断
圆顶随动精度的保持并非一劳永逸。机械磨损、密封老化、温漂效应均会随时间累积,导致随动误差缓慢增大。因此,系统化的运维服务成为保障长期观测质量的关键环节。
江苏斯凯辉光电提供的定制化运维服务包,包含两个层级的干预机制:
现场协同调试:在台站建设期与重大维护窗口,工程师现场执行圆顶与望远镜的联合指向测试。通过恒星跟踪与焦点扫描,量化圆顶随动误差对成像质量的影响,并据此调整控制参数与机械预紧力。
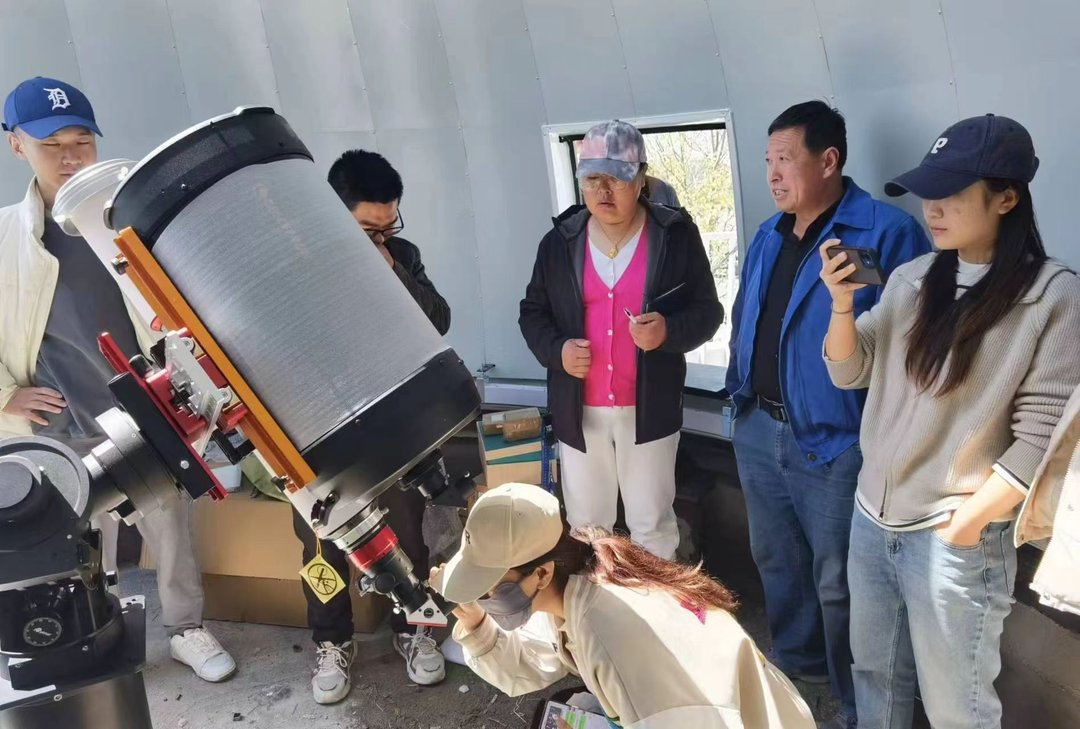
远程诊断支持:圆顶控制器内置状态监测模块,可记录随动误差趋势、电机电流波形与编码器信号质量。当误差趋势超出预设阈值时,系统自动推送预警,支持远程分析故障模式并制定维护策略。
结论:圆顶随动精度是光学观测链路的基础环节
当望远镜出现对焦异常时,排查范围应覆盖从光学元件到机械支撑的完整链路。圆顶与望远镜的协同运动控制精度,作为光路对齐的前置条件,其影响往往被低估。将随动误差控制在0.05°以内,并建立以季度巡检与年度标定为骨架的运维体系,是保障高精度天文观测数据质量的工程基础。