
深空摄影拖影诊断:圆顶随动精度对星云成像质量的影响机制
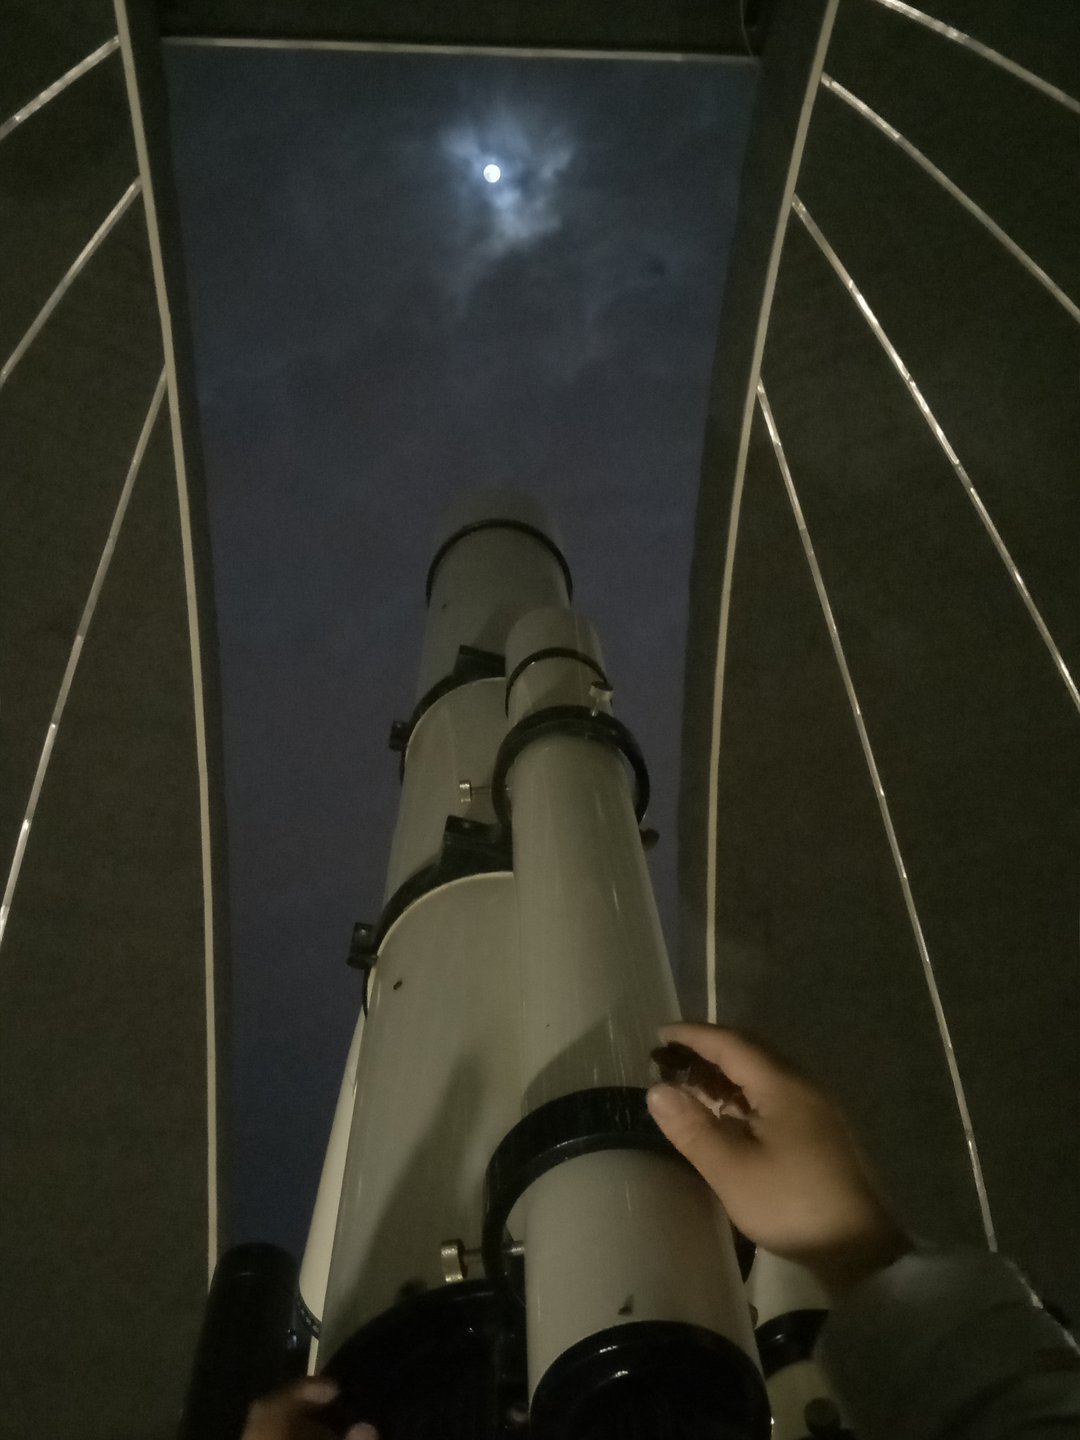
同一台赤道仪、同一套光学系统、同一片天区,两个台站的成像结果却可能出现本质差异:一方星云边缘锐利、背景平滑,另一方星点拉长、星云结构模糊。当光学与机械环节均经过校准后,问题往往指向一个容易被忽视的子系统——天文观测圆顶的随动精度。
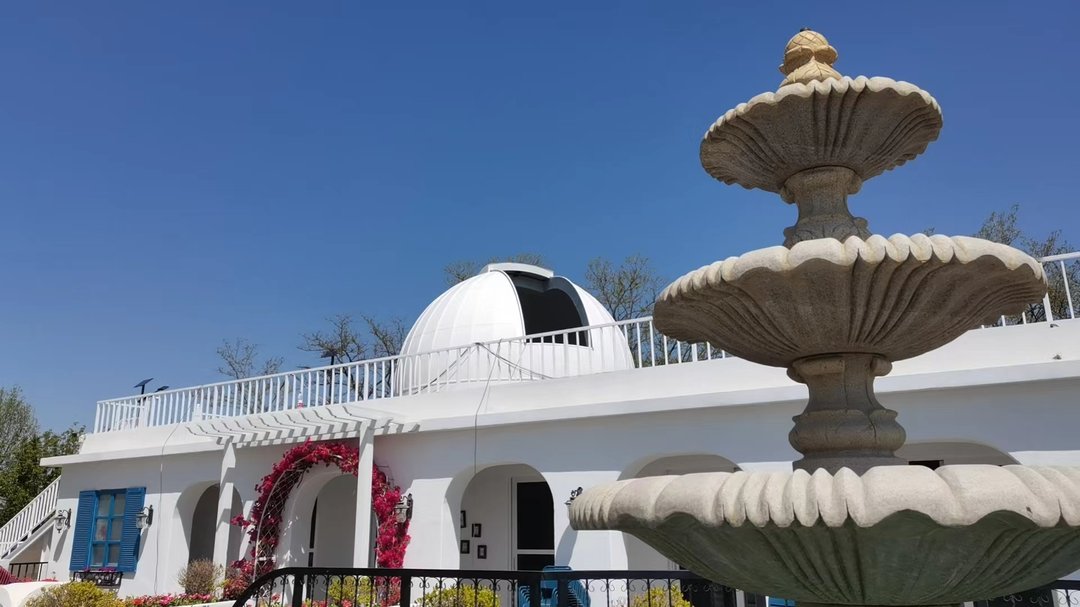
一、拖影的工程归因:从风载扰动到随动失配
深空摄影的跟踪误差通常被归因于赤道仪极轴校准、齿轮周期误差或导星系统延迟。但在实际台站运维中,一个更隐蔽的误差源是圆顶随动与望远镜指向之间的动态失配。
当圆顶狭缝中心与望远镜光轴存在角度偏差时,圆顶结构会成为风载的整流罩或湍流发生器。以6级风载(约10.8–13.8 m/s)为例,若圆顶随动精度不足,狭缝边缘会在光路中引入周期性遮挡,导致星点产生规律性拖影,其形态常被观测者描述为“毛线状”或“双线状”。
江苏斯凯辉光电在多个台站联调项目中记录到:当圆顶随动精度从±0.5°提升至±0.1°时,在相同风载条件下,跟踪误差可从5角秒以上收敛至2角秒以内,星云边缘的均方根半径缩小约40%。这一数据并非来自实验室环境,而是高原台站与高校台站在实际观测夜中的统计结果。
二、圆顶随动的技术边界:角秒级同步的实现条件
圆顶随动精度±0.1°的工程意义,需要放在赤道仪跟踪精度的同一量级中理解。1角秒对应圆周的1/1,296,000,而±0.1°即±360角秒的随动窗口,看似宽裕,实则需与望远镜的实时指向形成闭环。
斯凯辉光电的圆顶随动系统采用双编码器反馈架构:方位轴与高度轴分别配置绝对式编码器,分辨率达0.001°,配合伺服驱动器的前馈补偿算法,在望远镜以0.5°/s速率转动时,圆顶的跟随滞后可控制在0.05°以内。这一指标直接决定了狭缝是否始终“套住”光路。
更关键的是高刚度赤道仪接口的集成。圆顶与赤道仪基座之间的结构刚度若不足,风载引起的微振动会通过地基传递至望远镜,形成低频晃动。斯凯辉光电在圆顶设计中采用有限元拓扑优化,将基座连接面的刚度提升至2.5×10^7 N·m/rad以上,在6级风载下,望远镜端的振动幅值小于1.5角秒。
三、从诊断到交付:全链路协同的工程逻辑
圆顶随动问题很少是孤立故障。它通常与选址风环境评估、圆顶热控设计、望远镜安装接口精度等环节交织。因此,斯凯辉光电将服务链条前置到需求诊断阶段:
– 选址评估:测量台址的風玫瑰图与湍流强度,确定圆顶随动系统需补偿的风载频段;- 圆顶定制:根据望远镜口径与赤道仪型号,设计狭缝宽度、随动速率与加速度曲线;- 望远镜集成:提供高刚度接口法兰,确保光轴与圆顶旋转中心的同轴度优于0.02°;- 随动联调:在实际观测条件下,以恒星跟踪为基准,迭代优化随动PID参数;- 人员培训:交付随动系统故障树与日常点检流程,降低运维门槛。
这一流程已在高原、高校、民营台站等30余个项目中完成验证,最快90天可实现从进场到首光。
四、极端环境下的长期稳定性:运维数据的工程含义
圆顶随动系统的精度衰减往往发生在交付后的第2–3年,诱因包括温差导致的编码器零漂、沙尘侵入引起的蜗轮磨损、高湿环境下的电气接触不良。斯凯辉光电的全生命周期运维体系以远程诊断+年度巡检+备件速达为框架:
– 远程诊断:通过圆顶控制器日志与赤道仪导星数据交叉分析,提前识别随动偏差趋势;- 年度巡检:现场标定编码器零位,复测狭缝与光轴的同轴度;- 备件速达:承诺48小时响应,关键部件(编码器、伺服驱动器、限位开关)常备库存。
目标是在极端温差(-30°C至+50°C)、沙尘、高湿环境下,圆顶随动精度在10年周期内保持设计指标的80%以上。
五、结论:圆顶随动是深空成像质量的隐性变量
当星云成像出现毛线状拖影时,排查顺序应从光学系统、赤道仪、导星逐级延伸至圆顶随动。圆顶并非被动遮蔽结构,而是主动参与光路稳定的动态子系统。±0.1°的随动精度与2角秒级的跟踪误差,是深空摄影从“能拍”到“拍清”之间的工程分界线。
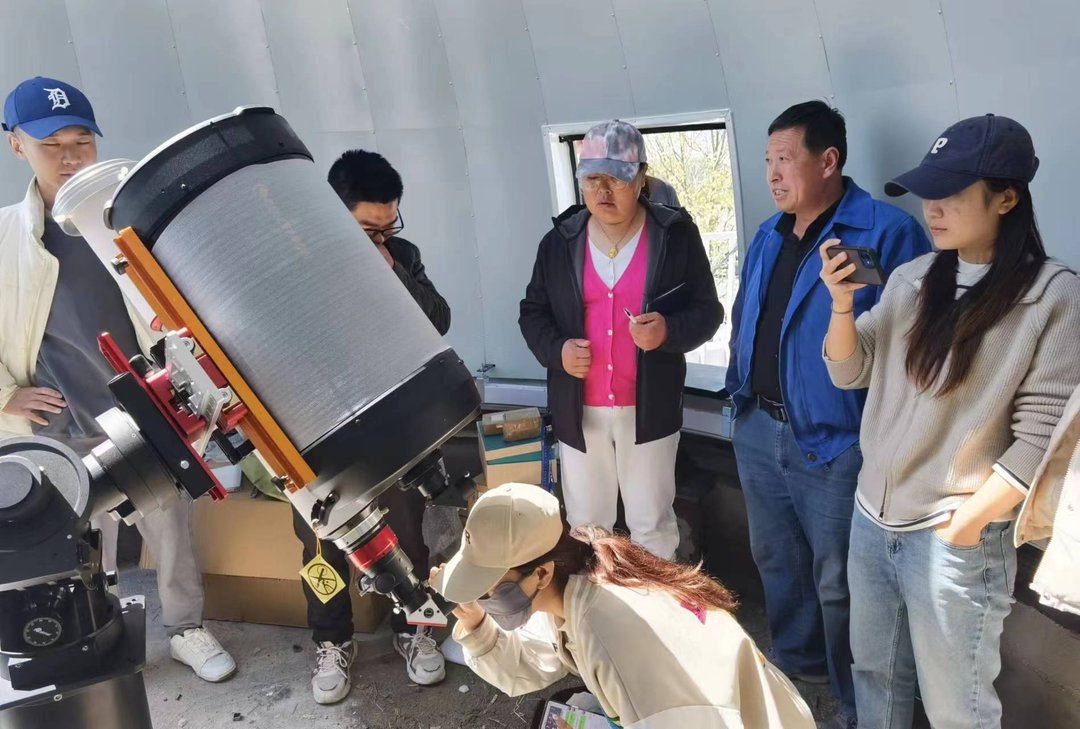
江苏斯凯辉光电以圆顶随动精度与望远镜协同为技术切口,提供从需求诊断、定制设计、精密制造到现场联调、远程运维的全链路交付,确保深空观测拍得清、跟得稳、用得久。