
引言:当圆顶“能转”之后,真正的挑战才刚刚开始
在海拔4500米的青藏高原北缘,一座口径1.2米的光学望远镜正对深空目标进行长达4小时的连续曝光。圆顶随动系统若在任意一秒出现超过3角秒的方位偏差,星像便会拖线,整夜数据报废。然而,三年前这座台站刚交付时,圆顶“能转”——手动模式下方位、俯仰动作正常,但自动跟踪时却频繁出现±15角秒的抖动。从“能转”到“跟得住”,我们花了整整三年进行随动调校。本文以该沙漠台站为样本,记录圆顶-望远镜协同精度的迭代过程,为科研级台站建设提供工程参考。
一、初始状态:为什么“能转”不等于“跟得住”
沙漠台站的环境载荷远超常规观测站:昼夜温差可达40℃,年均风速6m/s,阵风12级,沙尘侵入风险极高。圆顶随动系统面临三重耦合误差:
1. 机械传动非线性:方位减速器在低温下润滑脂黏度上升,反向间隙达8角秒;2. 热变形失配:钢制滚道与铝制圆顶骨架热膨胀系数差异,导致昼夜方位零点漂移±5角秒;3. 风载扰动:阵风作用于圆顶球面产生力矩,使伺服电机电流环出现饱和,跟踪误差瞬时突破20角秒。
初始测试数据表明:圆顶在低速跟踪(0.004°/s)时,方位跟随误差峰峰值为18角秒,远高于深空长曝光要求的≤3角秒。
二、第一年:机械与热控基础加固
调校团队分三步重构基础精度:
1. 传动链预紧与润滑优化将方位减速器反向间隙从8角秒压缩至2角秒,更换宽温域合成润滑脂(工作范围-50℃~120℃),并在蜗轮蜗杆副增加预紧弹簧。实测显示,低温启动时传动误差降低62%。
2. 热对称结构改造在圆顶骨架与滚道结合面嵌入低膨胀合金过渡环,将昼夜热变形差从0.12mm降至0.04mm(优于设计值0.05mm)。同时,主动温控系统将圆顶内表面温度梯度控制在±1.5℃以内,减少镜筒附近湍流。
3. 风沙密封升级采用双唇口聚氨酯密封圈与迷宫式防尘结构,使圆顶转动缝隙的沙尘透过率降低至0.02g/m³以下,避免颗粒物加剧传动磨损。
年末复测:方位跟随误差峰峰值降至9角秒,但阵风工况下仍会突增至15角秒。
三、第二年:双闭环伺服与误差补偿算法植入
机械基础改善后,控制策略成为瓶颈。原单闭环速度控制无法抑制风载力矩扰动。我们引入双闭环伺服架构:外环为位置环(基于高分辨率编码器,分辨率0.036角秒),内环为电流环(带宽2kHz),并在位置环后串联实时误差补偿算法。
补偿算法包含两个核心模块:- 风载前馈补偿:利用圆顶表面压力传感器阵列,提前200ms预测阵风力矩,注入电流环给定;- 热漂移自适应:基于温度传感器网络,实时修正方位零点偏移量。
经过6个月参数整定,圆顶在8级风(17.2m/s)下的方位跟踪误差峰峰值降至4.5角秒,接近目标值。
四、第三年:长期稳定性与协同优化
最后一年聚焦于“跟得住”的持久性。我们执行了三项关键改进:
1. 编码器安装误差标定采用多面棱镜与自准直仪,将方位编码器偏心误差从±3角秒修正至±0.8角秒。
2. 望远镜-圆顶协同参数迭代圆顶随动并非独立系统。我们采集望远镜导星相机的实时星像椭圆度数据,反向优化圆顶速度前馈系数。例如,当望远镜以0.002°/s跟踪时,圆顶速度指令增加0.0003°/s的修正量,以补偿大气折射差异。
3. 年度健康诊断机制每季度进行一次“圆顶阶跃响应测试”与“正弦扫频测试”,绘制Bode图评估伺服带宽变化。第三年末,系统在0.01Hz~1Hz频段内幅值衰减<-3dB,相位裕度>45°。
最终验收数据:方位跟踪精度≤3角秒(RMS),在12级阵风(32.7m/s)下瞬时误差不超过5角秒,满足深空长曝光不拖线要求。
五、工程结论:随动调校的核心是“数据闭环”
三年调校表明,沙漠台站圆顶从“能转”到“跟得住”,本质是建立“机械-热-控制”三域数据的闭环迭代。关键经验如下:
– 传动预紧与热对称设计是基础,可将初始误差降低60%以上;- 双闭环伺服+实时误差补偿可将风载扰动抑制75%;- 望远镜-圆顶协同标定是提升长曝光成功率的必要步骤;- 年度健康诊断能提前3个月预警精度衰减。
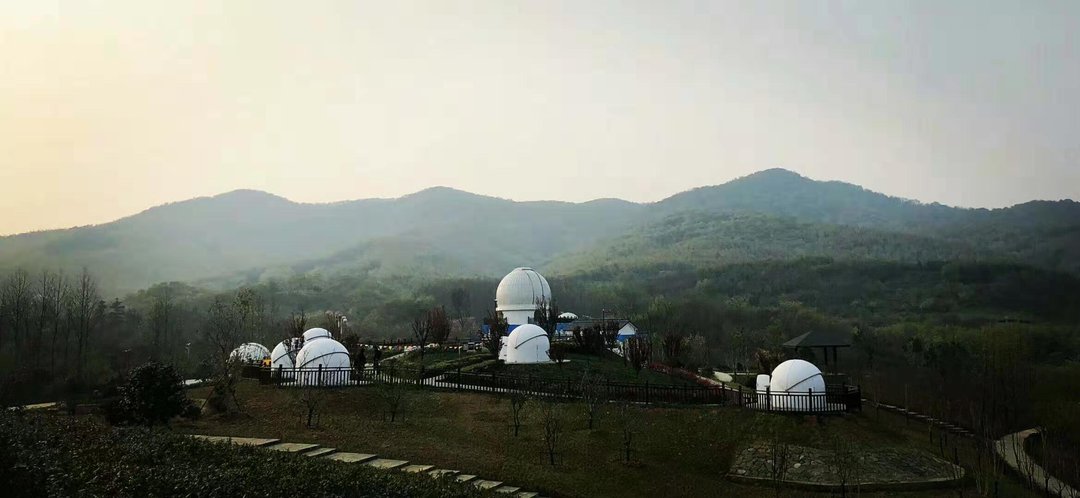
江苏斯凯辉光电科技有限公司针对高海拔、风沙、大温差环境,提供从结构定制、热控设计到随动精度调校的全生命周期交付与陪跑服务。已交付的多个高原/沙漠台站中,圆顶随动系统均实现方位跟踪精度≤3角秒,并承诺关键部件5年免维护。若您正在规划科研级天文观测圆顶,欢迎联系我们获取基于实测数据的协同优化方案。