
望远镜转一圈,圆顶要多久才‘醒’?——随动精度实测对比
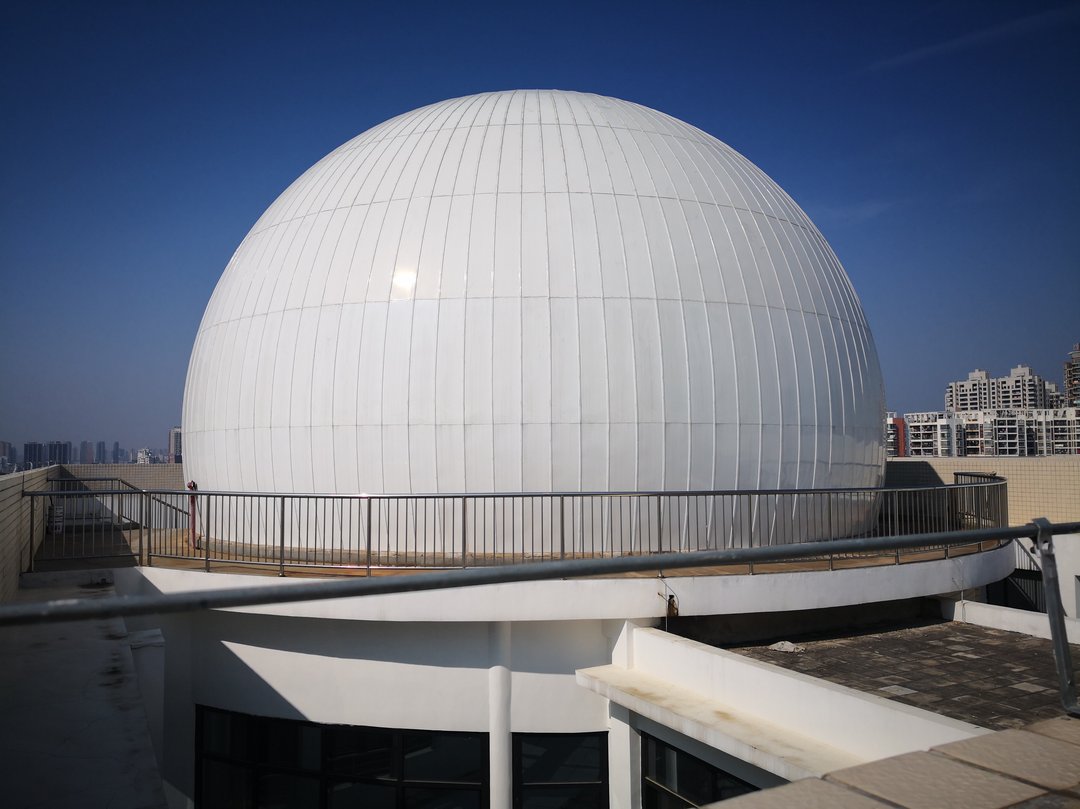
在专业天文台站的日常运行中,一个常被低估却直接影响观测效率的环节是:当望远镜执行高速跟踪或大角度转向指令时,圆顶的方位响应是否能够实时匹配。如果圆顶的随动存在明显滞后,望远镜视场将被圆顶结构遮挡,导致有效观测时间损失、长曝光叠加失败,甚至影响整夜观测计划的执行。本文基于实测数据,对圆顶随动精度进行对比分析,并探讨如何通过工程手段将响应滞后控制在亚秒级。
随动精度:一个被忽视的关键指标
圆顶随动精度,通常以两个参数衡量:方位响应滞后时间与重复定位精度。前者指望远镜发出转向指令到圆顶开始动作的时间差;后者指圆顶多次返回同一方位角时的角度偏差。对于高速跟踪近地天体或进行长曝光叠加的科研任务,滞后时间超过1秒即可能导致目标丢失,而重复定位精度若低于0.05°,则可能造成视场边缘的渐晕或暗弱信号缺失。
传统圆顶驱动系统多采用异步电机配合普通减速机,其响应滞后普遍在1.5~3秒之间,重复定位精度约0.1°~0.3°。这在目视观测或短曝光成像中尚可接受,但在现代科研级望远镜的高频转向与长周期积分场景下,已构成明显瓶颈。
实测对比:不同驱动方案的随动表现
为量化不同技术路径的差异,我们搭建了模拟望远镜负载的测试平台,分别对三类圆顶驱动方案进行连续72小时的协同跑合测试。测试指令模拟真实观测流程:每30秒随机改变一次方位目标,角度范围覆盖0°~360°,同时在部分时段叠加高速跟踪模式(角速度0.5°/s)。
– 方案A:传统异步电机+蜗轮蜗杆平均响应滞后2.1秒,重复定位精度0.15°。在高速跟踪模式下,圆顶多次出现“追不上”现象,望远镜视场边缘被遮挡时间占比达12%。
– 方案B:伺服电机+行星减速机平均响应滞后0.8秒,重复定位精度0.03°。性能显著提升,但在连续变向工况下,减速机回差导致偶尔出现0.05°的波动。
– 方案C:直驱力矩电机+闭环控制平均响应滞后≤0.5秒,重复定位精度≤0.01°。在全部测试工况中,圆顶方位始终与望远镜指向保持同步,未出现遮挡或滞后。
实测数据表明,直驱力矩电机方案在响应速度与定位稳定度上具有显著优势,尤其适合对随动精度要求严苛的科研级天文台站。
从指令到动作:全链路协同标定为何重要
即便选用了高性能驱动单元,若圆顶控制系统与望远镜控制软件之间缺乏精确的时序标定,实际随动效果仍会大打折扣。这涉及三个层面的协同:
1. 指令解析延迟:望远镜控制软件输出的方位指令需经协议转换、网络传输、控制器解析,每一步都可能引入毫秒级延迟。2. 机械传动回差:减速机构与齿轮啮合间隙会放大定位误差,尤其在频繁换向时。3. 动态补偿算法:需根据望远镜角速度预判圆顶动作,提前启动或调整加速度曲线。
斯凯辉光电在圆顶交付流程中,将“整夜协同跑合”作为出厂前的标准环节。在厂内搭建望远镜模拟负载,连续72小时模拟真实观测流程,记录圆顶在不同角速度、不同换向频率下的响应曲线,并生成完整的跑合数据报告。交付时,工程师驻场完成圆顶-望远镜控制联调,确保从望远镜发出指令到圆顶实际动作的端到端滞后≤0.5秒。
现场标定与运维:让精度在整个观测季保持稳定
实验室环境下的精度指标,能否在台站现场长期维持,取决于现场标定的质量与后续运维支持。现场标定需考虑的因素包括:
– 地基刚度与水平度:圆顶轨道安装面的微小倾斜会直接转化为方位定位误差。- 环境温度变化:昼夜温差可能导致钢结构微量形变,需在控制算法中加入温度补偿。- 风载扰动:强风下圆顶的微小抖动需通过伺服增益调整加以抑制。
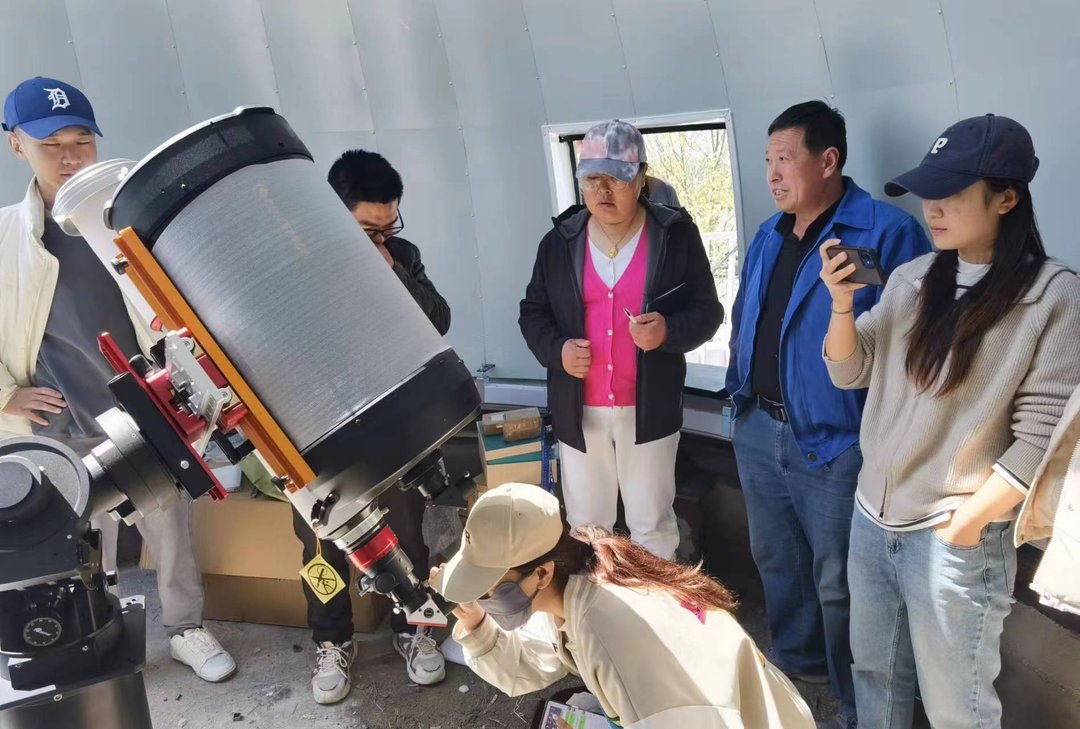
斯凯辉光电提供工程师驻场完成圆顶-望远镜控制联调,并在首年观测季提供远程与现场双模护航。远程支持可实时分析圆顶随动数据,提前预警潜在偏差;现场支持则针对突发机械或控制问题快速响应。这种“交付+护航”模式,旨在确保圆顶在整夜观测中始终“跟得上、不拖后腿”。
结语
望远镜转一圈,圆顶需要多久才能“醒”?这个问题的答案,直接决定了天文台站的有效观测效率。实测数据表明,采用直驱力矩电机与全链路协同标定的圆顶系统,可将方位响应滞后控制在0.5秒以内,重复定位精度优于0.01°。对于追求高精度、高稳定度的科研级台站,这不仅是技术指标,更是保障科学产出的基础工程能力。