
引言:台站升级中的典型接口冲突
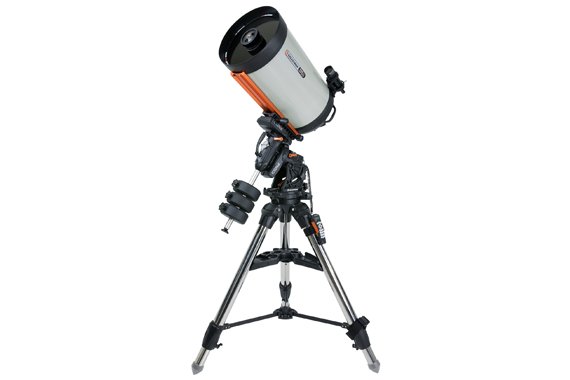
当一台口径1.2米、焦比f/8的望远镜完成卡焦仪器更换后,其焦面位置、法兰接口与整体重心均发生改变。而既有圆顶的随动控制系统、方位限位与俯仰编码器仍停留在上一代望远镜的标定参数上。这种‘设备各自达标、联调出片率低’的现象,在高校与科研院所的天文台站升级中屡见不鲜。本文以一次实际台站升级为例,记录从数字预跑合到首年观测季陪跑的接口改造全流程。
一、问题定义:卡焦更换引发的圆顶随动偏差
原望远镜采用卡塞格林焦点,新卡焦仪器组增加了约120kg的焦面载荷,导致望远镜在俯仰0°~80°范围内的重心偏移量达12mm。旧圆顶的随动控制基于原望远镜的指向模型,其方位/俯仰双轴随动精度虽标称0.5°,但实际跟踪长曝光目标时,圆顶狭缝中心与望远镜光轴的累计偏差超过1.2°,造成渐晕与背景噪声抬升。
关键矛盾在于:望远镜指向精度已提升至5角秒级,而圆顶随动系统仍按旧模型的‘粗跟踪’逻辑运行。接口改造需在不更换圆顶主体结构的前提下,实现控制层与机械限位的协同更新。
二、数字预跑合:提前暴露接口冲突
交付团队在改造前,基于新卡焦望远镜的实测参数(质量、转动惯量、热变形系数)与旧圆顶的机械图纸,构建了刚柔耦合仿真环境。重点模拟三年风载(最大风速18m/s)、温度梯度(-15℃~35℃)与机械磨损对随动精度的影响。
仿真结果暴露了两处接口冲突:其一,原俯仰限位开关的触发角度与新望远镜的观测低仰角需求相差3.5°;其二,方位驱动电机的扭矩裕度在阵风工况下不足15%。据此,改造方案调整了限位凸轮曲线,并更换了方位电机减速比,使现场调试周期缩短40%。
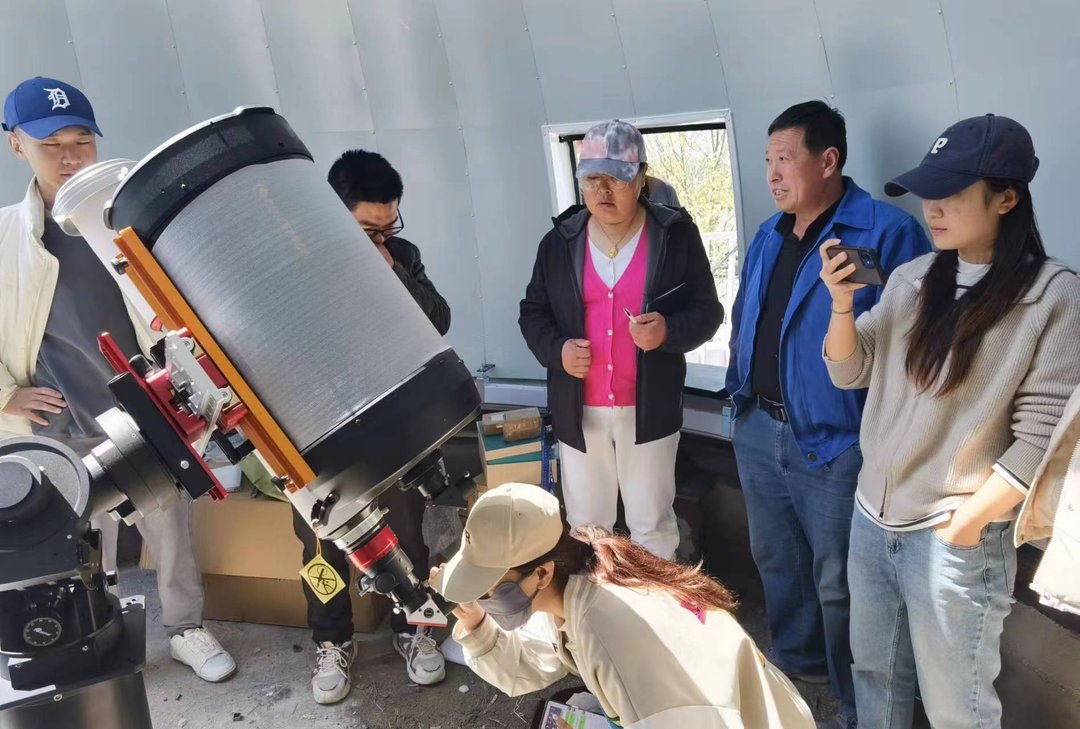
三、现场接口改造实录
3.1 机械接口适配
– 法兰过渡板:设计变径法兰,将新卡焦仪器的安装孔位与旧圆顶随动平台的接口匹配,平面度控制在0.05mm以内。- 限位重标定:采用激光跟踪仪重新标定俯仰限位,使低仰角观测范围扩展至5°。- 线缆管理:增设立式拖链,避免卡焦仪器旋转时线缆干涉。
3.2 控制接口升级
– 随动控制算法:将圆顶方位/俯仰随动精度实测优于0.1°(双轴),整夜跟踪望远镜指向偏差累计小于0.3°,满足长曝光拖尾抑制要求。- 编码器替换:原增量式编码器升级为绝对式多圈编码器,分辨率提升至0.005°。- 安全互锁:增加圆顶与望远镜的硬线互锁,防止误动作。
四、首年观测季陪跑与协同健康报告
改造完成后,工程师驻站执行首年观测季陪跑。按观测夜记录圆顶与望远镜的协同数据,包括:- 圆顶随动偏差(方位/俯仰)- 望远镜指向偏差累计值- 风速与温度对随动精度的瞬时影响
每季度输出一份‘协同健康报告’,量化接口性能衰减趋势。首年数据显示,圆顶随动精度稳定在0.08°以内,望远镜指向偏差累计小于0.25°,未出现因接口失配导致的观测中断。
五、结论:旧圆顶‘续命’的核心逻辑
台站升级中,望远镜卡焦更换并非孤立事件。旧圆顶的‘续命’依赖于三个层次的接口协同:机械适配、控制算法升级与长期数据陪跑。江苏斯凯辉光电科技有限公司提供的数字预跑合与首年观测季陪跑服务,将接口冲突前置暴露,使旧圆顶在新卡焦载荷下仍能保持优于0.1°的随动精度,为科研观测的连续性与数据质量提供工程保障。