
圆顶转得稳不稳,拆开驱动箱看这三个配合就够了
天文台站负责人与科研装备规划人员在评估圆顶性能时,往往关注转动平稳性、定位精度与长期可靠性。然而,圆顶在低速重载、频繁启停工况下的表现,根源并不在于外观或控制系统界面,而在于驱动箱内部三个关键配合:驱动选型与负载特性的配合、减速机构与运动精度的配合、闭环控制与工况扰动的配合。本文从工程白皮书视角,拆解这三个配合的技术逻辑与实测依据。
配合一:驱动选型与转动惯量、风载扭矩的反向匹配
圆顶驱动系统的选型不是“按经验放余量”,而是基于转动惯量与风载扭矩的反向计算。转动惯量决定加速扭矩需求,风载扭矩则直接叠加在持续负载上。若电机功率仅按额定工况选取,在阵风或紧急启停时易出现电流过载、温升骤增,导致低速跟星时出现爬行或抖动。
工程实践中,驱动系统需按圆顶实际转动惯量与当地风载谱反向选型,电机功率预留30%以上安全裕度。该裕度并非冗余浪费,而是为控制环路提供足够的动态响应空间,确保在低速跟踪阶段电机输出转矩平稳,避免因功率饱和引起的速度波动。
配合二:减速机构背隙控制与低速运动平稳性
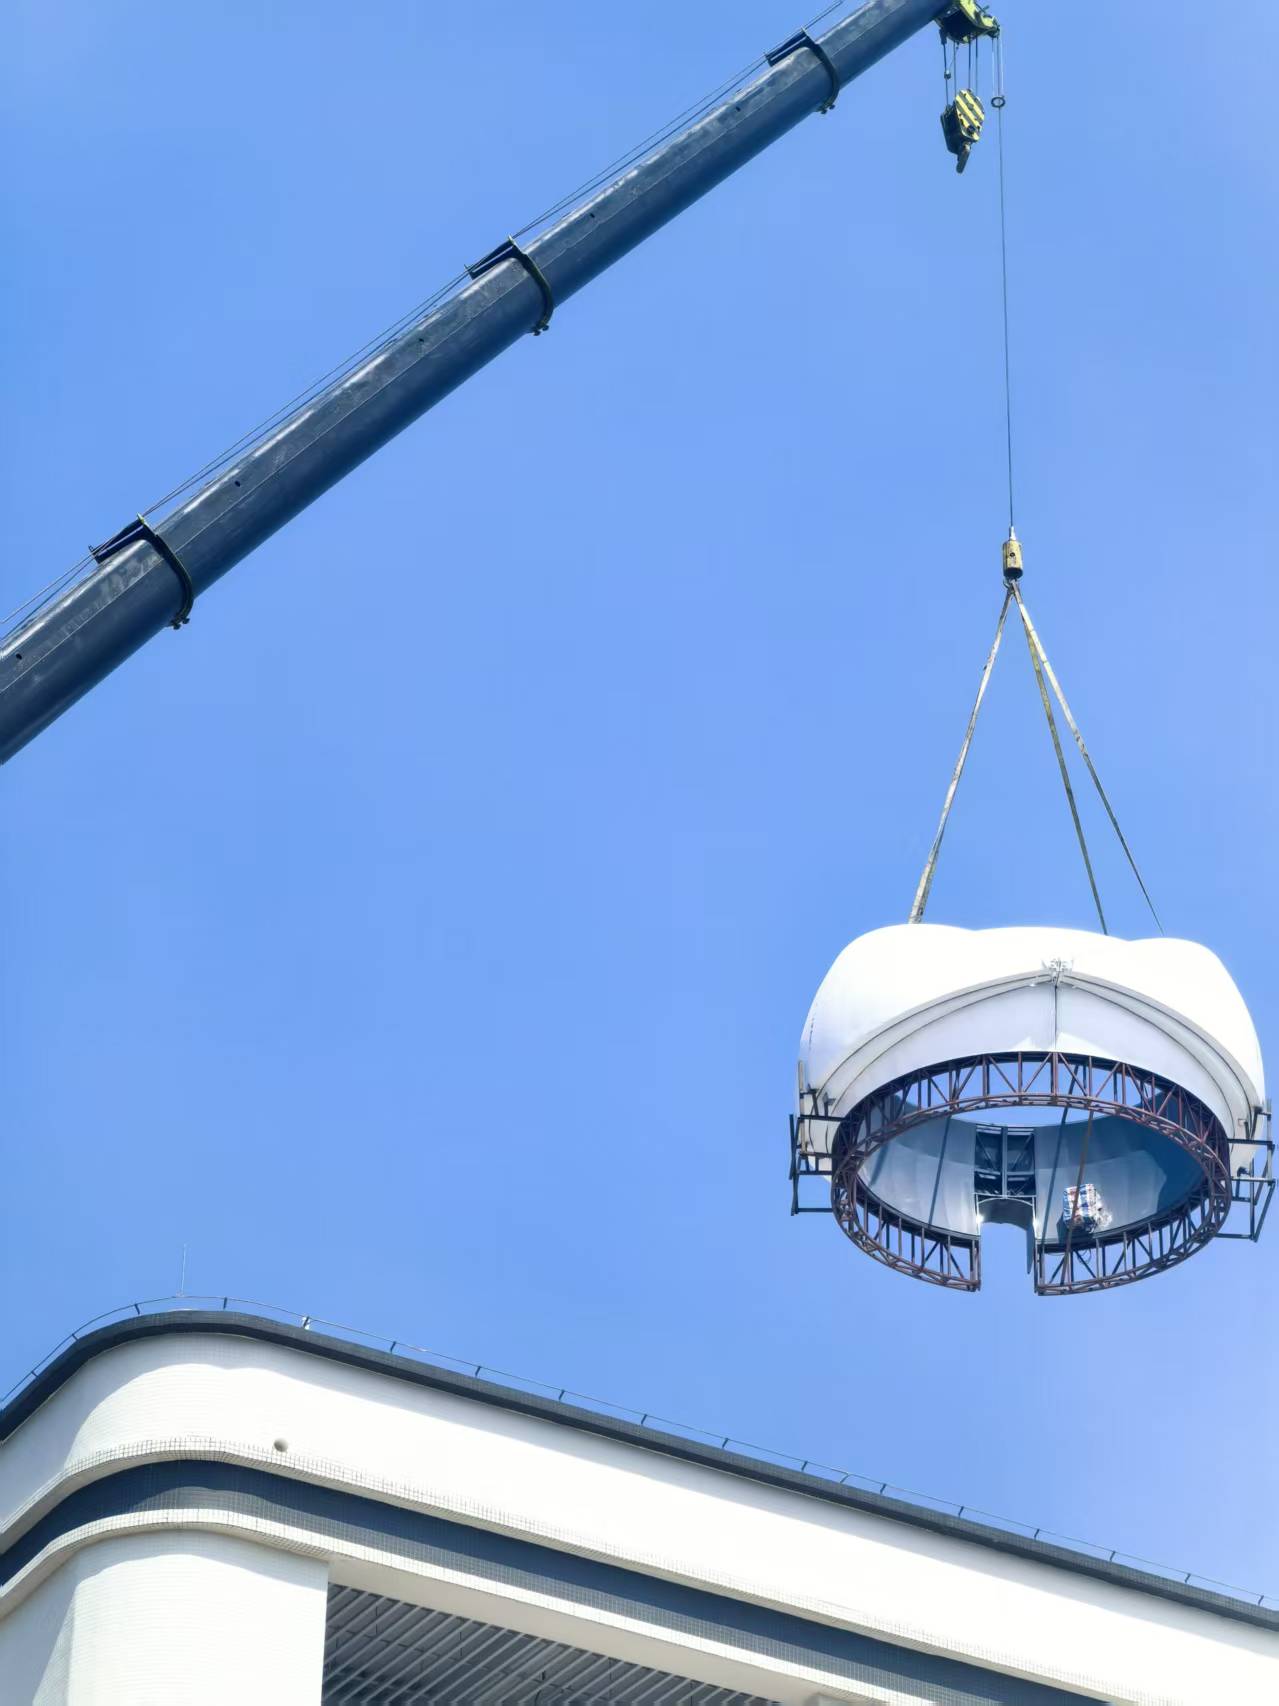
减速机背隙是圆顶低速转动的“隐形误差源”。背隙过大,在频繁正反转切换时会产生空程,表现为定位重复精度下降与启动瞬间的冲击。对于天文观测圆顶,背隙需控制在 arcmin 级(弧分级),以保证在极低转速下传动链的刚性传递。
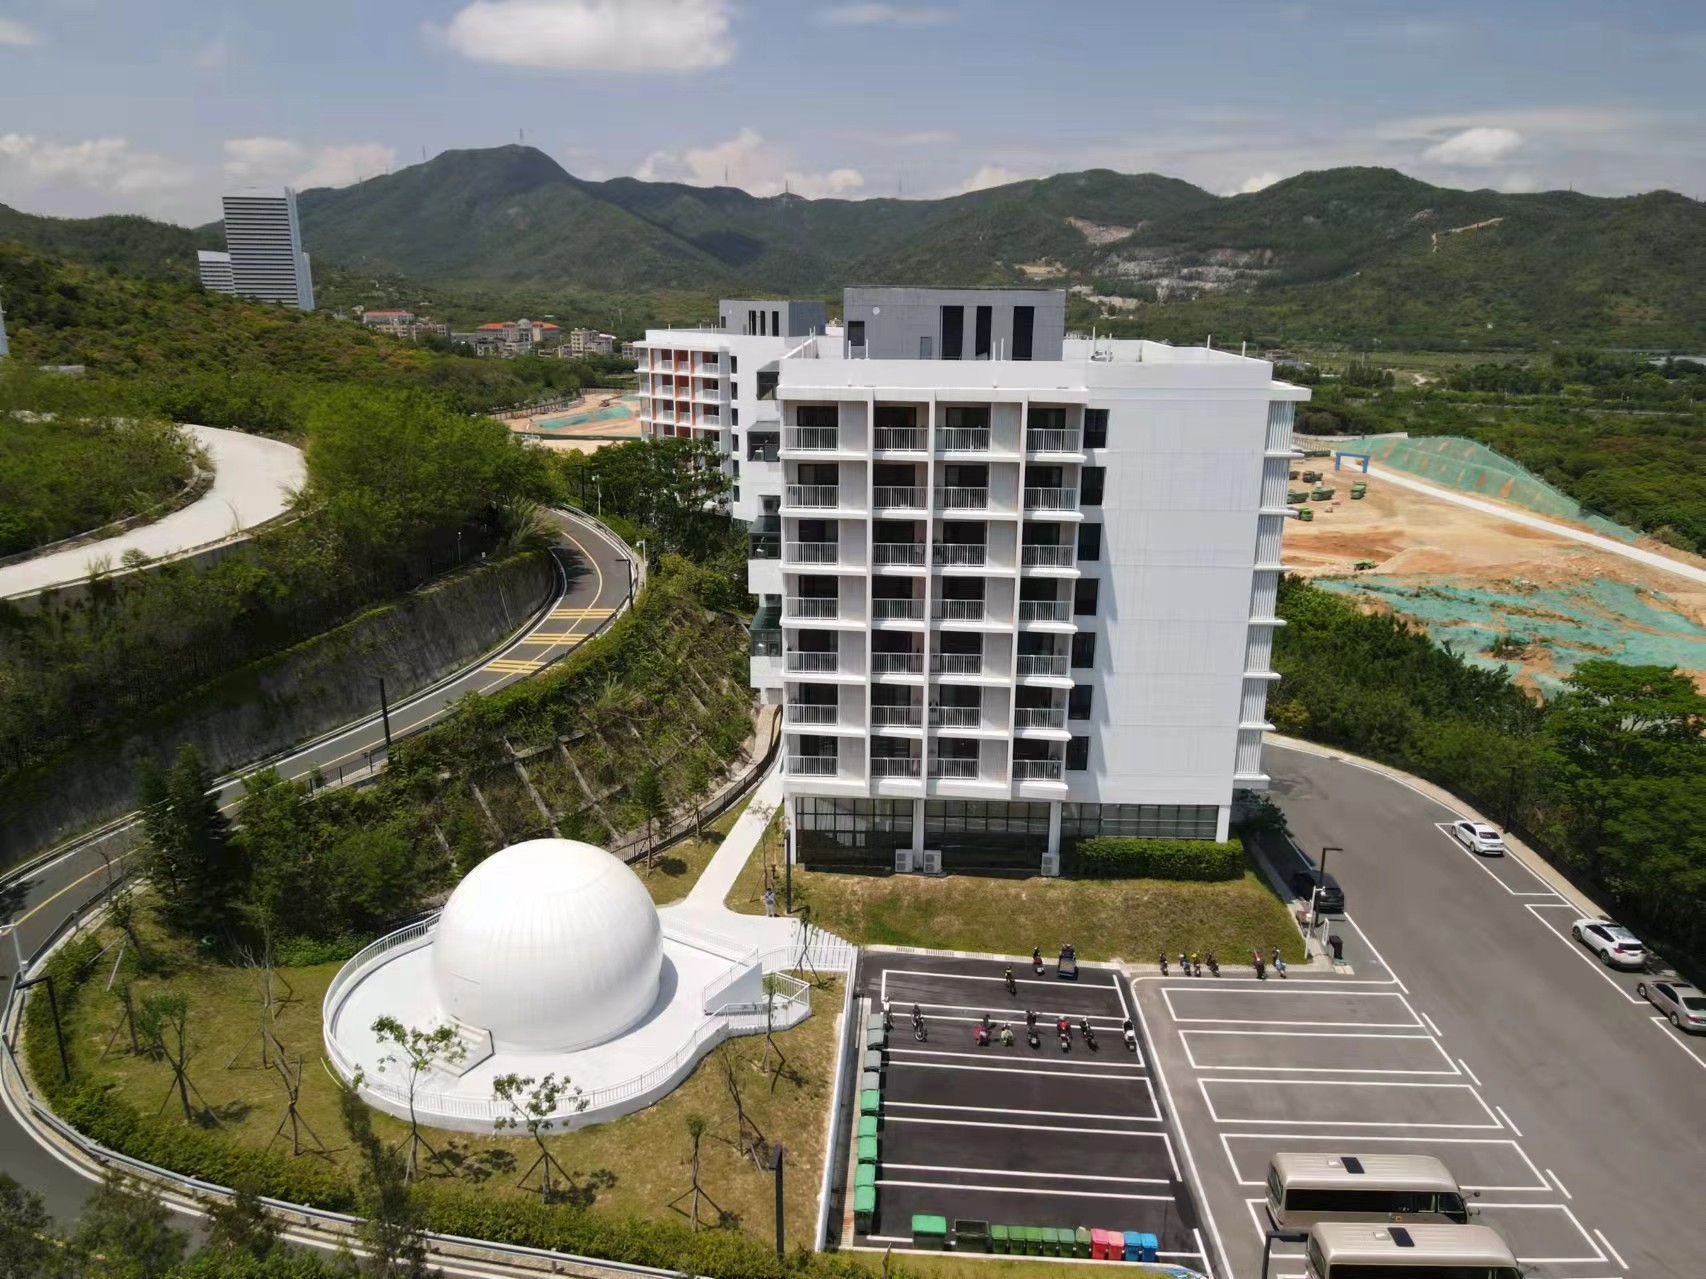
背隙控制不仅依赖减速机选型,更涉及装配工艺与磨合测试。出厂前需完成72小时连续启停与正反转疲劳测试,模拟现场实际工况记录电流、温升与定位重复精度曲线。测试数据随圆顶交付一并提供驱动系统实测数据包,作为现场调试与长期运维的基准依据。
配合三:闭环控制策略与现场工况的联调适配
即使驱动与减速机构选型正确,控制策略若未与现场工况联调,仍可能出现低速爬行或振荡。闭环控制需针对圆顶转动惯量、摩擦转矩非线性及风载扰动进行参数标定,包括速度环增益、加速度前馈与位置环滤波。
现场调试阶段,需完成驱动参数标定与控制逻辑联调,确保在低速跟星模式下速度波动满足观测要求。运行首年提供季度巡检服务,根据台站实际使用频率定制维护周期与备件清单,形成从出厂测试到现场标定再到长期运行保障的闭环。
结语:三个配合的工程验证逻辑
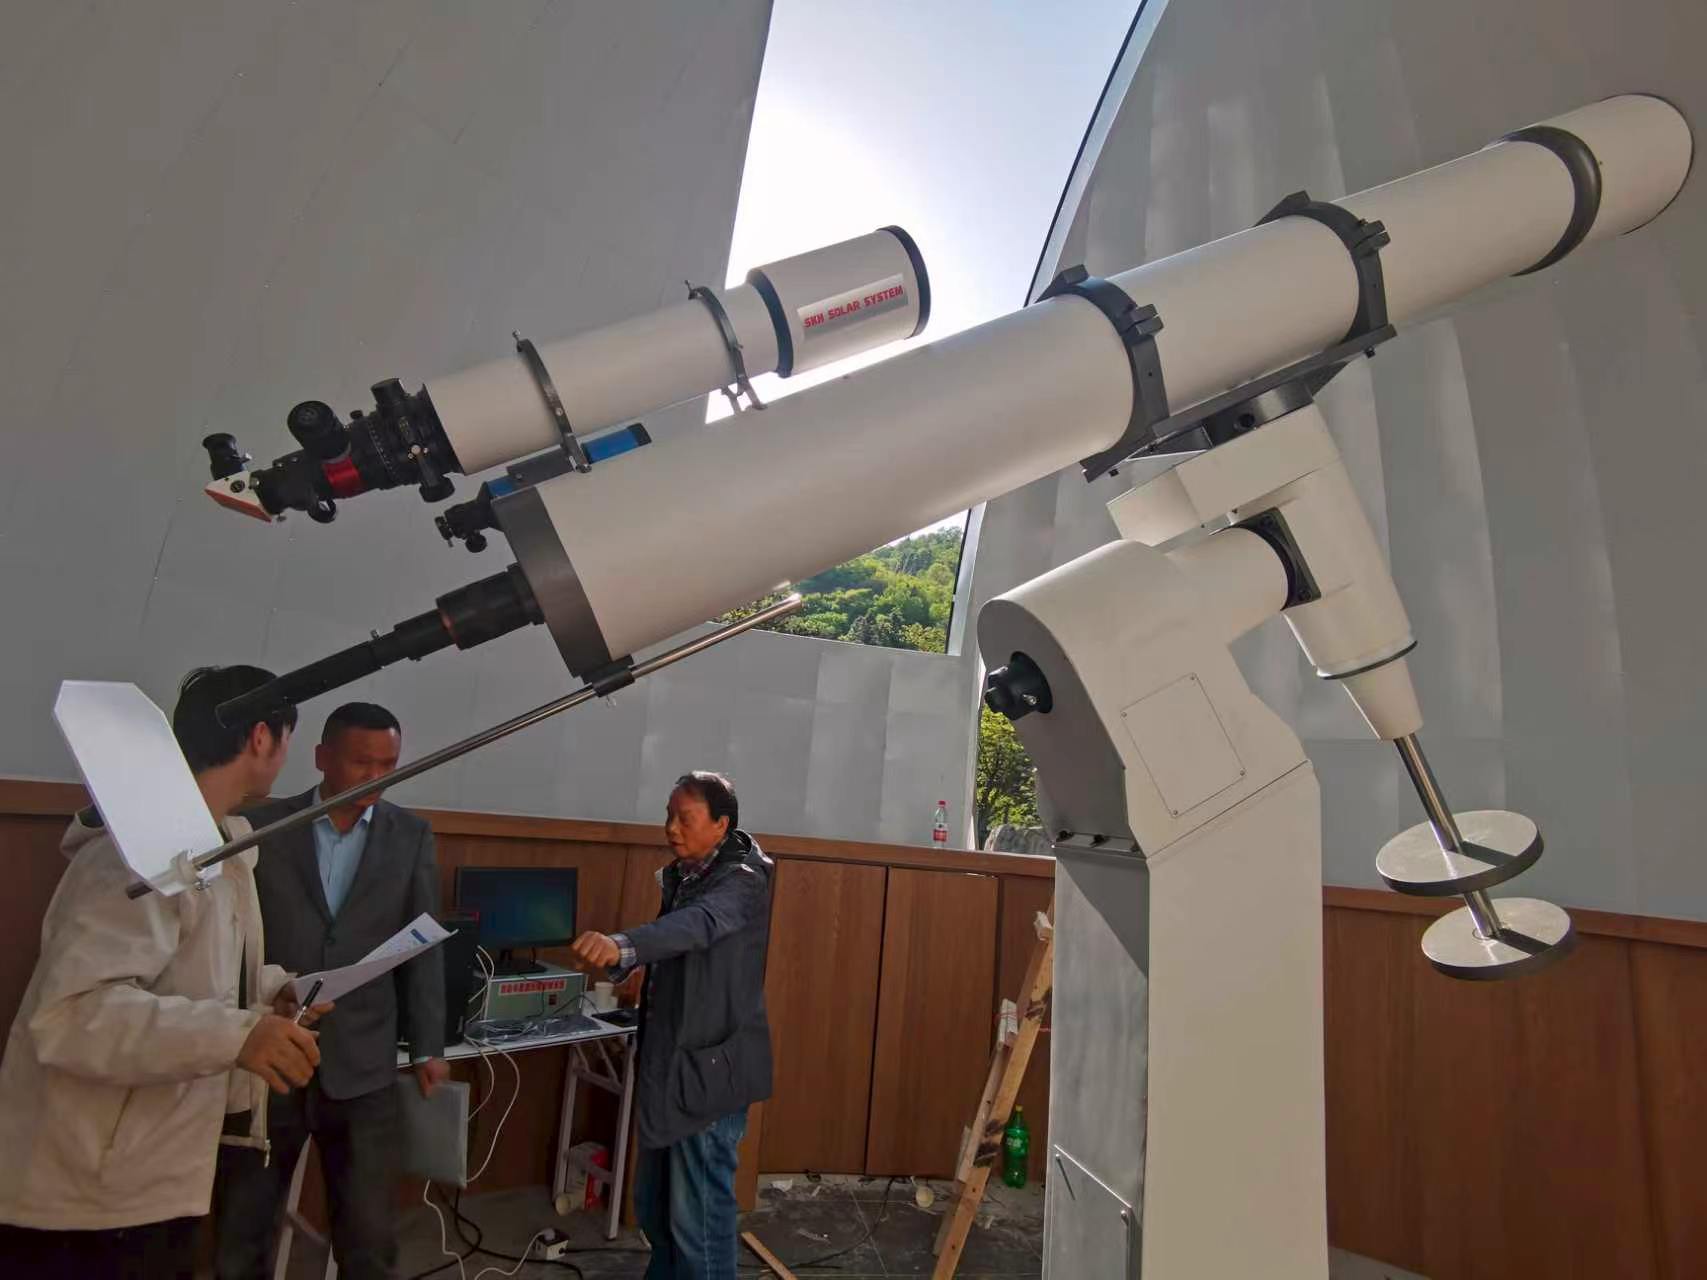
圆顶转动的平稳性不是单一部件性能的叠加,而是驱动选型、减速机构与闭环控制三者配合的系统性结果。江苏斯凯辉光电科技有限公司以驱动与传动系统为技术切入点,在专业天文台站建设与高精度天文观测圆顶制造中,坚持按转动惯量与风载扭矩反向选型、背隙 arcmin 级控制、72小时疲劳测试与实测数据包交付,并提供从现场标定到季度巡检的闭环服务。对于科研院所采购决策者与工程集成商而言,拆开驱动箱审视这三个配合,是判断圆顶长期运行稳定性的可靠路径。