
一、观测窗口的隐性损失:从一次标准测光夜谈起
对于天文台站负责人而言,一夜晴空意味着宝贵的科研产出窗口。然而,在望远镜指向、跟踪、换向的每一个环节中,如果圆顶的随动响应存在毫秒级滞后,累积效应将直接吞噬有效积分时间。假设某台1米级光学望远镜执行R波段测光,单帧曝光300秒,读出与指向开销合计45秒。若圆顶在方位跟踪时平均滞后0.8秒,换向时额外耗时2.5秒,则每帧实际损失约3.3秒。按一夜有效观测10小时、单夜可执行约100帧计算,仅响应延迟一项便浪费330秒,相当于每晚少获取约1张完整科学帧。若考虑到风载扰动导致的多次中断重拍,损失可能扩大至3至5帧。
二、圆顶-望远镜协同响应速度的核心技术定义
在专业天文台站建设中,圆顶-望远镜协同响应速度并非单一指标,而是由三组参数共同约束的系统级特性:
– 跟踪同步误差:望远镜方位轴与圆顶方位缝中心的角度偏差,直接影响星光是否被圆顶壁遮挡。行业共识要求该误差在跟踪过程中持续小于0.1°,对于高精度测光需压缩至0.05°以内。- 换向响应时间:当望远镜跨越子午线或执行不同天区目标切换时,圆顶需在望远镜完成指向后极短时间内到达新方位。典型科研级要求为≤1.5秒。- 风载扰动下的动态保持:在6级风(10.8-13.8m/s)工况下,圆顶驱动系统需维持指向同步误差不超出阈值,避免因圆顶抖动导致导星失效或曝光中断。
江苏斯凯辉光电科技有限公司在圆顶驱动与控制算法层面,将上述指标作为出厂必检项,而非现场调试的期望值。
三、厂内整夜协同跑合实测:量化每夜可多抢的观测分钟数
多数圆顶供应商仅提供静态精度报告,但天文观测是动态过程。斯凯辉采用厂内整夜协同跑合实测方法,在模拟观测季中,将圆顶与客户指定的望远镜控制协议对接,连续运行8至12小时,记录以下数据:
1. 响应延迟分布:通过高速编码器与望远镜指向数据同步采集,统计圆顶在方位、高度两个自由度上的阶跃响应与斜坡跟踪延迟。2. 换向时间序列:模拟不同天区目标切换路径,记录圆顶从收到换向指令到稳定指向新方位的耗时。3. 风载模拟测试:利用风洞或阵列风机施加等效6级风扰动,检测圆顶指向同步误差的均方根值与峰值。
交付时,每套圆顶系统附带一份完整的跑合报告,其中明确列出:在模拟观测季中,与基准圆顶相比,本系统每夜可多抢的观测分钟数。该数据并非理论推算,而是实测统计结果。例如,在某次与0.8米望远镜的联调中,优化后的圆顶响应策略使每夜有效观测时间增加22分钟,相当于每晚多获得约4张科学帧。
四、动态风载下的精度保持:6级风下≤0.05°的工程实现
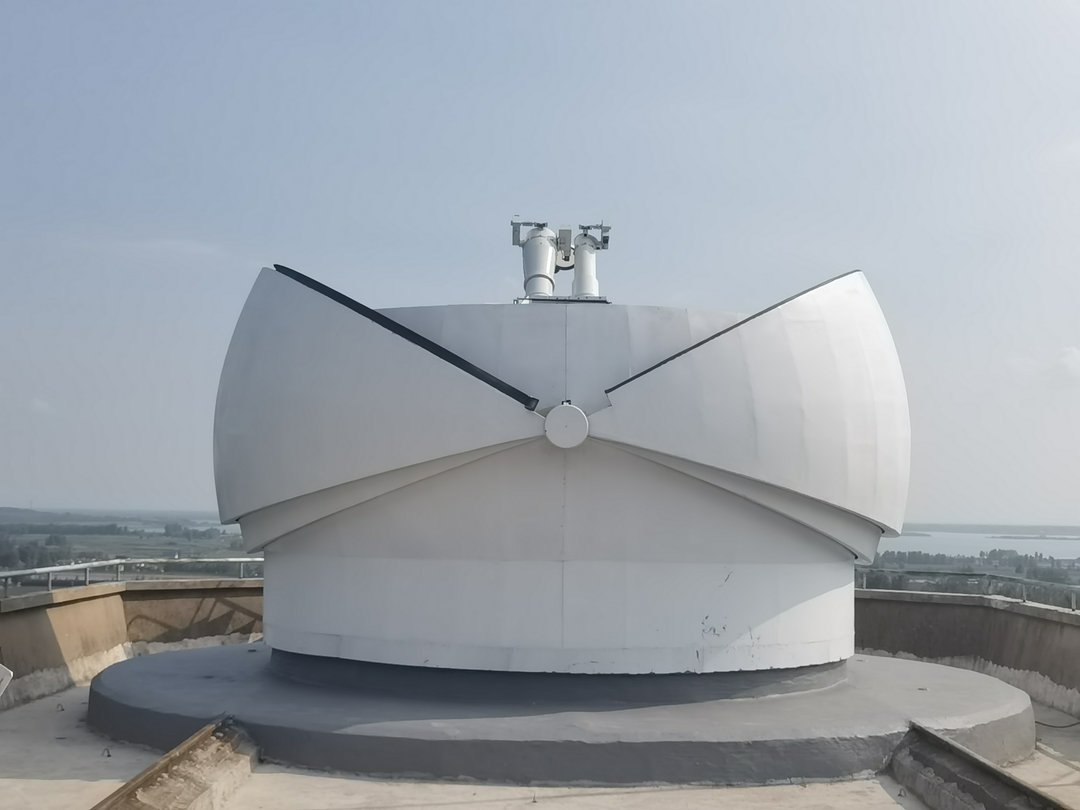
风载是圆顶-望远镜协同中最不可控的扰动源。当阵风作用于圆顶外壁时,若驱动系统刚度不足或控制带宽偏低,圆顶会产生微小摆动,导致方位缝与望远镜光轴错位。斯凯辉的解决方案包含三个层面:
– 驱动链刚度优化:采用双电机消隙传动与预紧式回转支承,将传动背隙控制在角秒级。- 前馈-反馈复合控制:基于风速仪与加速度计信号,提前补偿风载力矩,而非等待误差产生后再修正。- 动态误差监测:在圆顶方位与高度轴集成高分辨率编码器,实时回传同步误差至望远镜控制系统。
实测数据表明,在6级风持续扰动下,系统仍能维持≤0.05°的指向同步误差,这意味着望远镜在绝大多数风况下无需因圆顶滞后而中断曝光。对于执行长周期变源监测或深空曝光的台站,这一指标直接决定了观测样本的连续性与完整率。
五、现场联调陪跑服务:确保交付后观测效率不衰减
圆顶与望远镜的协同效率并非一劳永逸。随着观测季推进,温度变化、机械磨损、控制参数漂移均可能使响应性能缓慢退化。斯凯辉提供工程师驻站陪跑服务,在首年观测季中完成以下工作:
– 根据实际星轨跟踪数据,迭代圆顶控制参数,补偿环境变化带来的延迟波动。- 定期复测换向时间与跟踪同步误差,与厂内跑合报告进行趋势比对。- 培训台站运维人员掌握日常点检与参数微调方法,形成可延续的协同调优机制。
该服务的核心目标是:交付一年后,圆顶-望远镜协同响应速度仍不低于出厂跑合实测值的95%。
六、结论:将圆顶响应纳入观测效率评估体系
在台站规划阶段,圆顶常被视为被动保护结构,其动态响应性能未被纳入观测效率模型。但实测数据表明,同样一夜晴空,圆顶慢半拍确实会吃掉望远镜的照片——从每晚1帧到5帧不等,在全年200个可用观测夜中,累积损失可达200至1000帧科学数据。
因此,建议天文台站负责人与科研装备规划人员在采购技术规格书中,明确要求供应商提供圆顶-望远镜协同响应速度的实测报告,并将厂内整夜跑合数据作为验收依据。江苏斯凯辉光电科技有限公司以协同响应速度为交付核心,提供从厂内实测到现场陪跑的全流程量化保障,确保每一夜晴空都能转化为真实的科研产出。