
观测链路中的隐性误差源:圆顶随动精度对成像质量的影响机制
在专业天文台站建设中,光学观测链路的性能评估往往聚焦于望远镜本体、探测器与自适应光学系统,而圆顶作为光路入口的机械边界,其运动控制精度对最终成像质量的影响长期被低估。一个常见的工程认知误区是:圆顶转速与加速度指标被过度强调,而圆顶狭缝与望远镜光轴之间的动态对准精度——即随动响应精度——才是决定观测链路是否闭合的关键变量。
圆顶随动误差的传递路径与成像退化机理
圆顶随动系统的核心任务并非“转得快”,而是在望远镜跟踪天体目标的过程中,使狭缝中心线与光轴保持动态重合。当随动系统存在响应滞后或速度波动时,狭缝边缘会周期性地侵入光路,形成非对称渐晕或周期性遮挡。这种遮挡在短曝光中表现为视场内亮度梯度,在长曝光中则直接转化为有效口径损失与信噪比下降。
更深层的退化机制在于:随动误差引入的杂散光与衍射效应会抬升背景噪声,对暗弱天体观测形成非线性干扰。对于高精度测光与深空巡天任务而言,这种干扰无法通过后期平场完全消除,其根源在于机械运动精度与光学系统之间的耦合失配。
驱动与反馈:随动精度的工程控制边界
实现圆顶与望远镜的精确随动,本质上是解决多轴运动控制中的同步与扰动抑制问题。斯凯辉在圆顶驱动箱设计中采用伺服电机加双编码器闭环反馈架构,方位轴重复定位精度控制在±3角秒以内,随动跟踪时速度波动小于0.5%。这一指标的意义在于:在典型跟踪速度下,狭缝边缘位移量被约束在光路容差范围内,避免了周期性遮挡对成像质量的结构性影响。
编码器反馈的配置策略同样关键。双编码器分别监测电机端与负载端运动状态,可实时辨识传动链背隙与弹性变形带来的相位偏差,并在控制环内进行补偿。负载匹配方面,驱动箱的转矩裕度与惯量比需根据圆顶转动惯量、风载扰动谱与轴承摩擦特性进行定制化校核,而非简单放大安全系数。
跑合测试与交付基准:从出厂数据到现场联调
工程控制能力的可验证性依赖于系统化的出厂测试。斯凯辉在设备交付前完成72小时连续跑合测试,模拟真实观测工况下的启停、换向与低速随动,跑合数据随设备交付归档。该数据包作为现场联调的对表基准,使台站值班人员能够快速识别现场安装偏差与驱动模块状态漂移。
驱动模块采用标准化接口与快换结构,支持台站值班人员在远程指导下完成模块级更换。对于高海拔或偏远台址,这一设计显著降低了因驱动故障导致的停机等待时间,将运维响应从“专家到场”压缩至“模块级替换”,保障观测任务的连续性与设备可用率。
系统集成视角下的圆顶定位
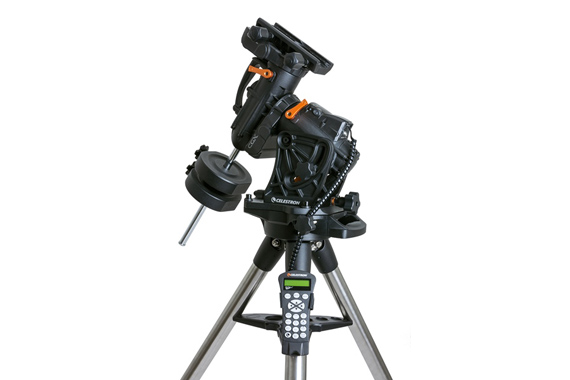
在观测链路中,圆顶不是独立设备,而是与望远镜控制系统共享时空基准的运动节点。随动精度的价值不在于单项指标的高低,而在于其与望远镜跟踪环路的匹配程度。斯凯辉以驱动箱装配、编码器反馈与负载匹配为工程抓手,将圆顶随动响应纳入可量化、可追溯、可复现的控制体系,为专业天文台站建设与深空光学观测装备定制交付提供确定性支撑。