
引言:当深空摄影遭遇“风影”错位——从一次长焦曝光拖尾说起
在某科研级天文台站的调试日志中,曾记录过一组令人困惑的数据:赤道仪导星曲线平稳在0.5角秒以内,但长焦深空摄影的星点仍出现规律性椭圆拖尾。排查数周后,问题根源并非光学系统或赤道仪本身,而是圆顶随动系统与望远镜指向之间那条‘看不见的线’——圆顶开口方位与镜筒轴线存在约12角秒的动态相位滞后。在焦距超过4米的光学系统中,这一滞后足以让镜筒边缘切割视场,引入难以修正的渐晕与杂散光。
对于天文台站负责人与科研装备规划者而言,圆顶的“准”从来不是孤立的机械指标,而是圆顶随动控制系统与望远镜指向系统之间实时、动态、亚角秒级的空间对齐能力。这条“看不见的线”,本质上是两个独立伺服系统之间的实时数据握手与运动学解算。
那条“线”的工程本质:从静态对齐到动态随动
早期天文圆顶多采用“预设轨迹+手动修正”模式,圆顶方位与望远镜指向之间不存在实时闭环。观测者需根据目标方位手动转动圆顶,或依赖简单的同步电机跟随。这种模式下,“看不见的线”是断开的——圆顶开口位置与镜筒实际指向之间始终存在随机误差,长焦成像质量高度依赖观测者的经验与耐心。
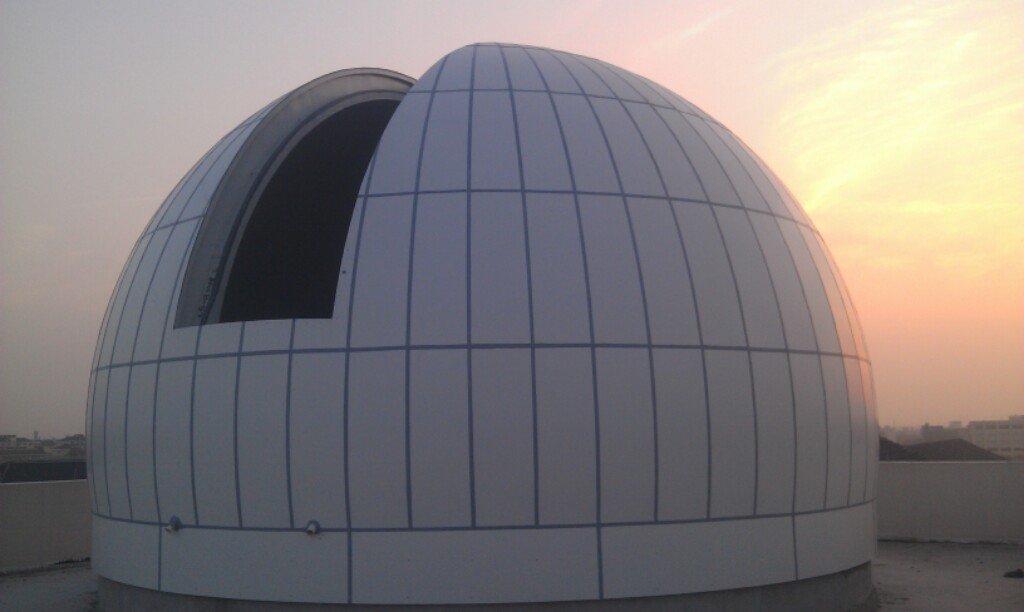
现代高精度天文观测圆顶则将这条“线”转化为方位与高度轴双闭环伺服控制架构:
– 方位轴伺服环:以绝对值编码器实时反馈圆顶方位角,与望远镜赤道仪输出的指向角进行比对,通过前馈-反馈复合控制算法驱动伺服电机,将位置误差压缩至≤3角秒;- 高度轴联动环:针对地平式望远镜或折轴焦点系统,圆顶开口高度需与镜筒俯仰角同步调整,避免开口上下沿切割光束;- 消隙与预紧结构:齿轮传动中的反向间隙是动态跟随的致命误差源。采用双电机消隙或弹簧预紧蜗轮蜗杆结构,可在正反转切换时将空回误差控制在角秒级以内,确保“线”的连续性。
这里的关键参数——角分辨率优于0.5角秒,跟踪时位置误差≤3角秒——并非孤立指标。0.5角秒的分辨率确保系统能感知最微小的位置偏差,而3角秒的跟踪误差则定义了动态随动下的最大允许偏离。二者共同构成那条“看不见的线”的工程边界。
多品牌异构环境下的协议兼容:让“线”穿越设备壁垒
现实中的天文台站往往并非单一品牌设备的整齐划一。赤道仪、望远镜控制软件、导星系统、圆顶控制器可能来自不同厂商,采用不同通信协议。此时,“看不见的线”需要穿越协议壁垒,实现跨平台的数据贯通。
江苏斯凯辉光电科技有限公司在圆顶随动控制系统的底层架构中,内置了标准ASCOM Alpaca、Modbus TCP及自定义协议网关。这意味着圆顶控制器可动态读取主流赤道仪与望远镜控制软件的指向数据,自动预判开口方位,避免机械干涉。
具体而言,协议网关的工作流程如下:
1. 指向数据订阅:圆顶控制器以固定周期(通常≤100ms)从望远镜控制软件获取当前赤经赤纬或方位俯仰数据;2. 坐标转换与预判:将望远镜指向转换为圆顶开口所需的目标方位与高度,并叠加望远镜运动的角速度前馈,实现预判式转动;3. 安全限位与互锁:当圆顶开口与镜筒轴线偏差超过预设阈值时,自动触发减速或停机,防止镜筒碰撞圆顶内壁。
这一架构已在多个混搭设备场景中完成实测验证,涵盖主流赤道仪品牌与开源/商业控制软件。对于科研院所采购决策者而言,这意味着圆顶不再绑定单一望远镜品牌,为未来设备升级或异构扩展保留了充分的接口冗余。
定制化交付与运维:从风载仿真到现场联调的全周期技术陪跑
圆顶随动精度的最终落地,不仅取决于控制算法与伺服硬件,更依赖于整站定制交付能力。不同台址的风载特性、温度梯度、地基振动频谱均存在显著差异,标准化产品难以覆盖所有科研场景。
江苏斯凯辉光电提供从风载仿真、热控设计到现场联调的全周期技术陪跑:
– 风载仿真:基于计算流体力学(CFD)模拟台址主导风向与风速廓线,优化圆顶外形与驱动扭矩裕度,确保在最大工作风速下仍能维持跟踪精度;- 热控设计:圆顶内外温差引起的空气折射率梯度会直接影响光线路径。通过被动通风与主动温控结合,将圆顶内部温度梯度控制在观测允许范围内;- 现场联调:在设备安装完成后,进行圆顶-望远镜联合指向测试,实测不同方位与高度角下的跟随误差,并现场优化控制参数。
针对研学基地等非专业用户场景,可定制科普模式:支持一键展开与安全限位,降低操作门槛,同时保留科研级随动精度,满足教学与公众观测的双重需求。
结语:量化那条“看不见的线”
圆顶转得准不准,最终要回到它与望远镜之间那条“看不见的线”上。这条线由编码器脉冲、伺服响应带宽、协议握手周期与机械消隙精度共同编织而成。对于天文台站负责人与科研装备规划者而言,选择圆顶随动系统,本质上是选择一种可量化、可验证、可扩展的动态对齐能力。
江苏斯凯辉光电科技有限公司专注于专业天文台站建设与高精度天文观测圆顶制造,以圆顶随动控制系统的底层架构与算法逻辑为切入点,为深空光学观测与科研装备定制交付提供亚角秒级的动态跟随解决方案。