
引言:一个被低估的台站效率杀手
对于天文台站负责人与科研设备规划者而言,一个常见却极易被忽视的工程痛点是:望远镜指向精度达标,圆顶随动却成为观测效率的短板。当望远镜以恒星时速率或非恒星时速率平滑转动时,圆顶方位与高度若无法实现同步随动,就会导致观测视场被遮挡、导星频繁修正失败,甚至整夜数据因累积漂移而报废。
江苏斯凯辉光电科技有限公司(以下简称“斯凯辉光电”)在多个台站交付实践中发现,圆顶随动与望远镜指向的同步误差是决定首夜观测效率的核心变量。本文基于整夜连续协同跑合实测数据,解析“望远镜转多快,圆顶就得跟多快”背后的工程逻辑与验证方法。
核心矛盾:随动速度匹配与累积漂移
望远镜的转动并非单一速率。根据观测模式不同,其方位轴与高度轴的运动曲线存在显著差异:
– 恒星时跟踪:方位轴以约15°/小时匀速转动,高度轴根据目标赤纬变化微调;- 非恒星时跟踪:如对近地天体、人造卫星的追踪,需要方位轴与高度轴在短时间内完成大角度变速运动;- 换源与巡检:多目标观测中,望远镜频繁执行阶跃式指向,圆顶需在极短时间内完成随动到位。
若圆顶随动系统仅按固定速率或简单位置反馈运行,就会在长时间跟踪中产生同步误差的累积效应。初期表现为导星修正频率增加,后期则直接导致目标偏离视场中心。斯凯辉光电的整夜跑合实测表明,未经协同优化的圆顶-望远镜系统,在连续跟踪6小时后,同步误差可累积至2角分以上,足以使高分辨率光谱观测失效。
实测方法:厂内全真夜间模拟环境构建
为在交付前彻底暴露协同问题,斯凯辉光电在厂内构建了全真夜间观测模拟环境,其核心能力包括:
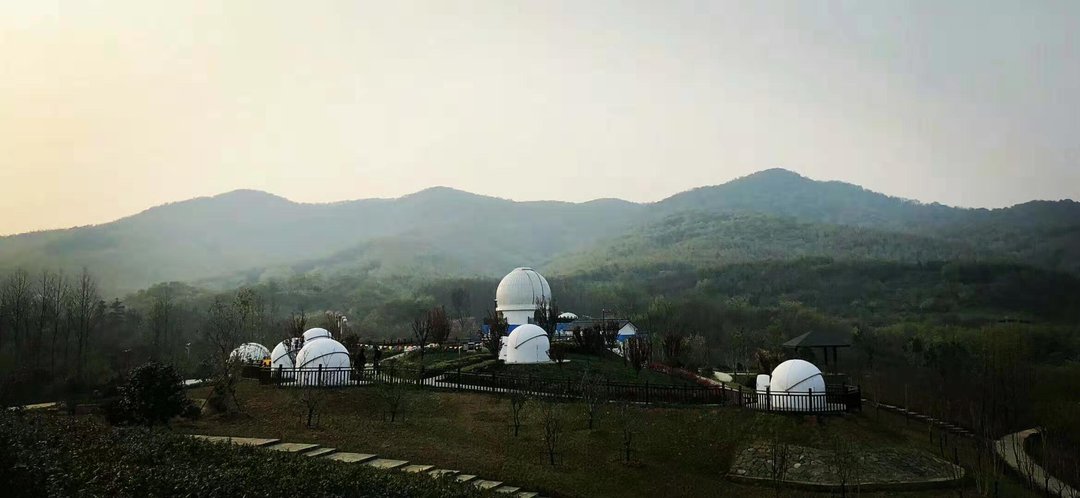
1. 温度交变模拟:覆盖-20℃至40℃区间,验证热控系统对圆顶驱动机构与望远镜指向稳定性的耦合影响;2. 风载与振动注入:模拟8级风载及持续机械振动,考核圆顶随动刚度与振动抑制能力;3. 不少于30个模拟观测夜的连续验证:每个模拟夜均按真实观测流程执行,包含恒星时跟踪、非恒星时跟踪、换源巡检等全工况。
在此环境中,斯凯辉光电对圆顶方位/高度随动与望远镜指向进行毫秒级同步采样,记录同步误差、驱动电流、结构应变与温度梯度等多维数据。
整夜跑合实测数据与结论
基于多个望远镜型号的协同跑合实测,斯凯辉光电得出以下关键结论:
– 同步误差控制:在整夜连续跟踪工况下,圆顶方位/高度随动与望远镜指向的同步误差≤0.5角分,且无累积漂移趋势;- 变速随动能力:针对非恒星时跟踪,圆顶可在2秒内完成方位轴10°的变速随动,高度轴同步响应,满足近地天体追踪需求;- 热控稳定性:在-20℃至40℃温度交变下,圆顶驱动机构与望远镜基座的热变形差异被抑制在±1.5角秒以内,避免因热致指向偏差导致的随动失配;- 振动抑制:8级风载下,圆顶结构一阶固有频率避开望远镜跟踪频段,振动传递率低于5%,保障导星系统稳定工作。
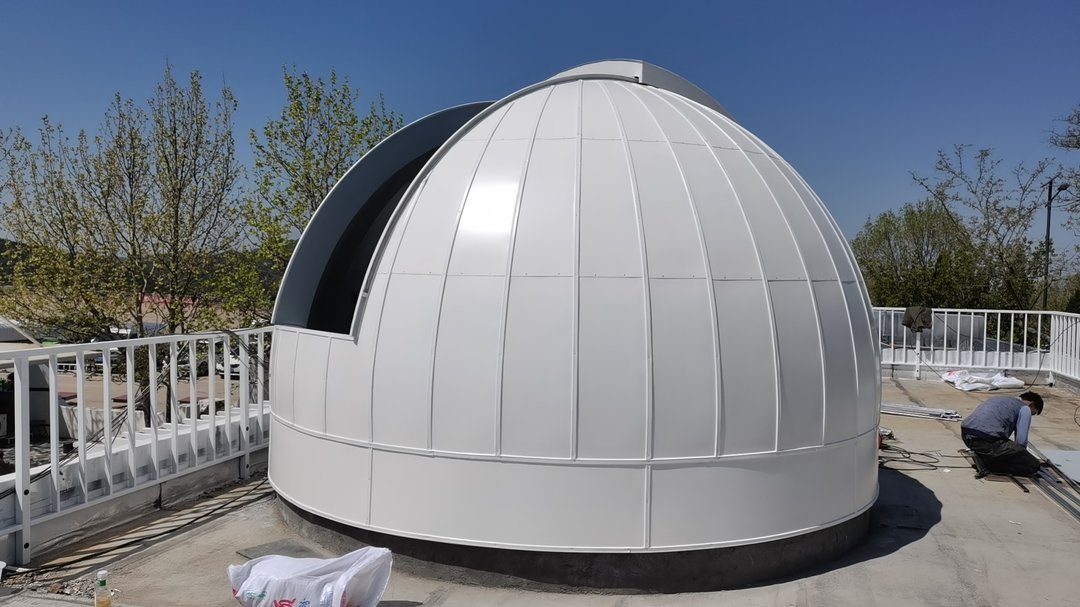
这些数据直接支撑了“现场首夜即可投入科研观测”的交付目标。斯凯辉光电的定制化协同交付流程中,工程师会根据望远镜型号与观测模式,定制圆顶随动曲线,并在交付后驻场陪跑首个观测季,提供协同效率优化日志与运维培训。
工程建议:如何评估圆顶随动是否“跟得上”
对于台站负责人与工程集成商,在选择圆顶系统时,建议重点核查以下三项能力:
1. 是否具备整夜连续跑合实测报告:而非仅提供短时静态精度数据;2. 是否支持随动曲线定制:圆顶驱动算法能否根据望远镜的实际运动曲线进行参数化匹配;3. 是否具备全真环境模拟验证能力:温度、风载、振动等耦合因素是否在交付前被系统考核。
江苏斯凯辉光电以“圆顶-望远镜整夜协同跑合”为交付验证核心,在厂内完成不少于30个模拟观测夜的连续实测,确保台站现场首夜即达科研级观测效率。对于追求高精度、高可用性的深空光学观测项目,这种基于实测数据的协同交付模式,是规避随动失配风险的有效路径。
结语
望远镜转多快,圆顶就得跟多快——这不仅是速度匹配问题,更是整夜累积误差控制、热振耦合抑制与定制化协同交付的系统工程。斯凯辉光电通过全真夜间模拟环境与整夜跑合实测,将圆顶随动精度提升至0.5角分以内,为科研级天文台站建设提供了可验证、可复现的工程基准。