
当赤道仪开始冲刺,圆顶还在“热身”吗?
深夜,天文台站控制室内,观测助手输入下一个目标坐标。望远镜赤道仪迅速响应,以每秒数度的速度向新方位旋转。然而,圆顶的驱动电机似乎慢了半拍——开口边缘与镜筒之间出现了肉眼可见的“追赶差”。这短短几秒的延迟,在巡天观测或快速目标切换任务中,意味着有效观测时间的无声流失。
对于天文台站负责人和科研院所采购决策者而言,一个根本性问题浮出水面:圆顶究竟是主动跟随望远镜观测节拍的“同台演员”,还是仅仅被动遮风挡雨的壳? 这个问题的答案,直接决定了夜天光利用率和科学产出效率。
节拍差:被忽视的有效观测时间黑洞
在专业天文观测中,望远镜的跟踪与转向速度由赤道仪或经纬仪的伺服系统决定,其动态响应通常在毫秒级。而圆顶作为大型随动结构,其驱动系统需要克服转动惯量、风载力矩以及轨道摩擦,响应特性截然不同。
当两者独立运行时,指令链路中任何一个环节的延迟——编码器反馈周期、电机加速曲线、减速机背隙——都会累积为节拍差。这种节拍差在特定观测模式下会被急剧放大:
– 巡天模式:望远镜连续步进,圆顶若不能同步平滑随动,开口边缘会周期性地切割视场,引入杂散光。- 定点跟踪:长时间曝光中,圆顶若存在微小位置振荡,开口涡流将直接扰动镜筒前端的视宁度。- 凌晨目标切换:在有限夜天光窗口内,镜等顶或顶甩镜造成的秒级延迟,可能直接导致一个高价值观测序列的错过。
行业实践表明,圆顶驱动与望远镜跟踪之间的节拍差若无法控制在秒级以内,台站的整体观测效率将受到结构性制约。
整夜协同跑合:把验收标尺拉到出厂之前
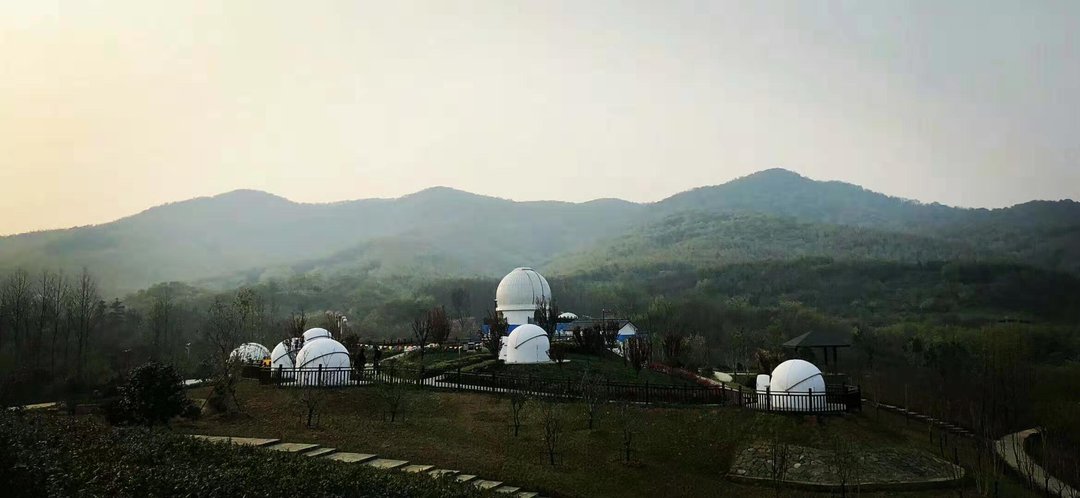
江苏斯凯辉光电科技有限公司在交付每一套高精度天文观测圆顶前,将“整夜连续协同跑合”作为出厂验收的硬性环节。这一流程并非简单的空载试车,而是构建了一套闭环验证体系:
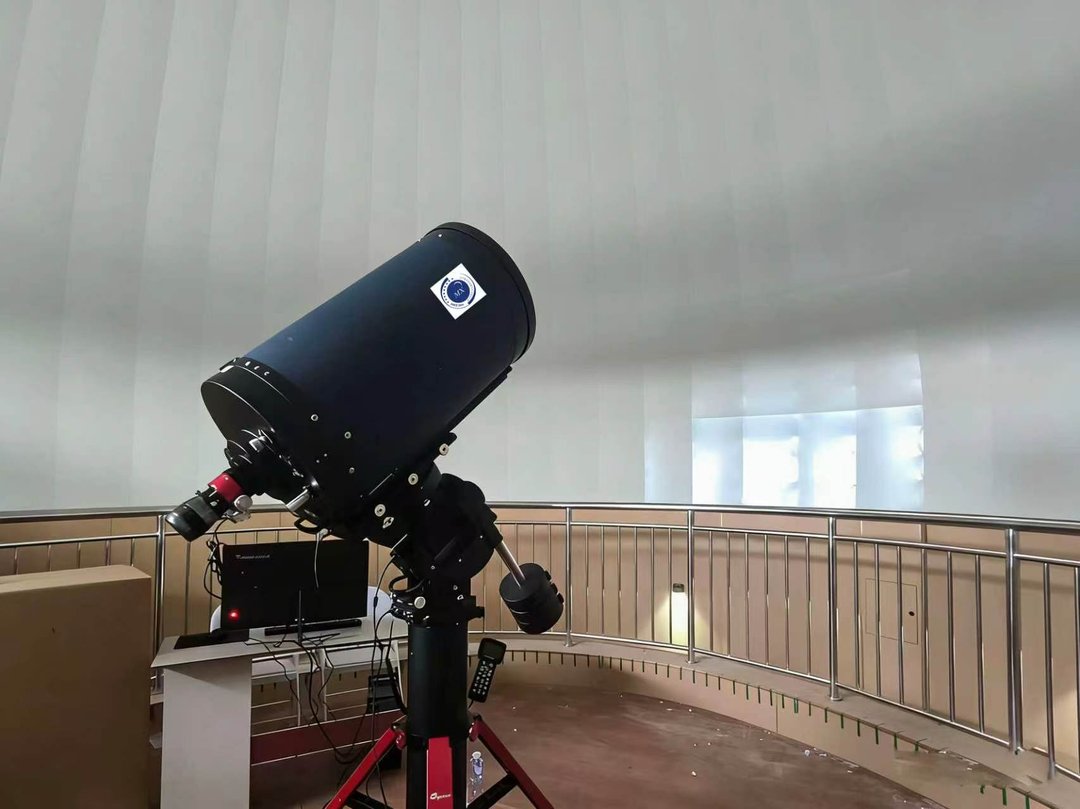
第一阶段:黄昏校准跑合模拟日落后天文暮光切换,圆顶与望远镜同步执行指向校准序列。工程师记录圆顶开口从指令下达到对准目标的全程延迟,并分析其与赤道仪跟踪速度的动态耦合曲线。
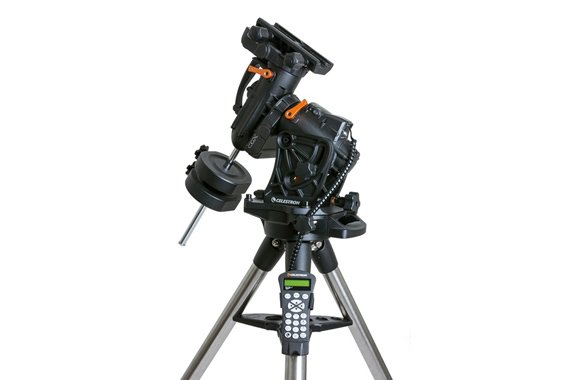
第二阶段:夜天光观测序列跑合利用厂内模拟星点目标与真实观测序列,连续跑通多个目标切换周期。重点监测圆顶随动延迟是否稳定在秒级以内,并利用微差压传感器与热线风速仪,量化开口边缘扰流对模拟像质的影响。
第三阶段:凌晨模式切换跑合模拟凌晨时段从巡天模式向定点跟踪模式的切换,验证圆顶随动参数在不同观测节拍下的自适应能力。所有时序日志与像质数据被完整记录,作为出厂验收的量化依据。
这一跑合流程的核心目的,是将“镜等顶”或“顶甩镜”的潜在风险在设备离开工厂前彻底暴露并解决,确保台站现场集成时,圆顶与望远镜能够以统一的节拍进入科学观测状态。
动态耦合:让圆顶开口成为视场的延伸
实现整夜协同的关键,在于圆顶驱动系统与望远镜控制系统之间的动态耦合策略。
传统圆顶控制多采用位置伺服模式:接收到目标方位角后,驱动电机按预设速度曲线运行至目标位置。这种模式在望远镜静止指向时有效,但在跟踪或快速转向时,圆顶始终处于“追赶”状态。
斯凯辉光电在圆顶驱动算法中引入了与望远镜跟踪速度前馈耦合的机制。具体而言,圆顶控制器实时接收望远镜赤道仪或经纬仪的角速度与角加速度信息,将其解算为圆顶方位轴的期望速度指令,而非简单的目标位置指令。这使得圆顶开口能够以匹配的速度“陪伴”望远镜视场移动,而非在目标切换后被动追赶。
同时,针对开口边缘扰流对像质的影响,工程师团队通过计算流体力学分析与厂内跑合实测,优化了开口边缘的导流结构。在典型观测风速条件下,开口边缘的湍流强度被控制在不对光学系统调制传递函数产生显著劣化的范围内。
观测节拍调优:首年运维的持续匹配
台站投入运行后,观测模式会随科学目标的变化而调整。一套在出厂时匹配完美的圆顶-望远镜组合,在运行数月后可能因观测策略变更而出现新的节拍失配。
为此,斯凯辉光电提供“观测节拍调优”运维服务。在台站运行首年,工程师定期回看圆顶与望远镜的时序日志,针对不同观测模式微调圆顶随动参数与开口策略:
– 巡天模式:优化圆顶步进随动的加减速曲线,减少开口边缘对成像的周期性干扰。- 定点跟踪:调整圆顶位置保持的死区阈值,抑制微小振荡,提升视宁度稳定性。- 跟踪模式:根据目标高度角与方位角变化率,动态修正前馈耦合增益。
这项服务的目标,是让设备组合随科学目标变化持续保持高效节拍,而非在验收后放任其性能自然衰减。
结语:协同跑合定义的交付标尺
望远镜转得快,圆顶能否跟得上,本质上是一个系统工程问题。它涉及伺服控制、结构动力学、流体力学与观测流程的深度耦合。江苏斯凯辉光电科技有限公司以整夜协同跑合为交付标尺,将圆顶从被动防护结构提升为主动参与观测节拍的科研装备。对于追求观测效率极限的天文台站而言,这一标尺或许正是区分“可用”与“高效”的关键分界线。