
深空摄影总拖影?别急着换赤道仪,先查查圆顶随动跟上了没
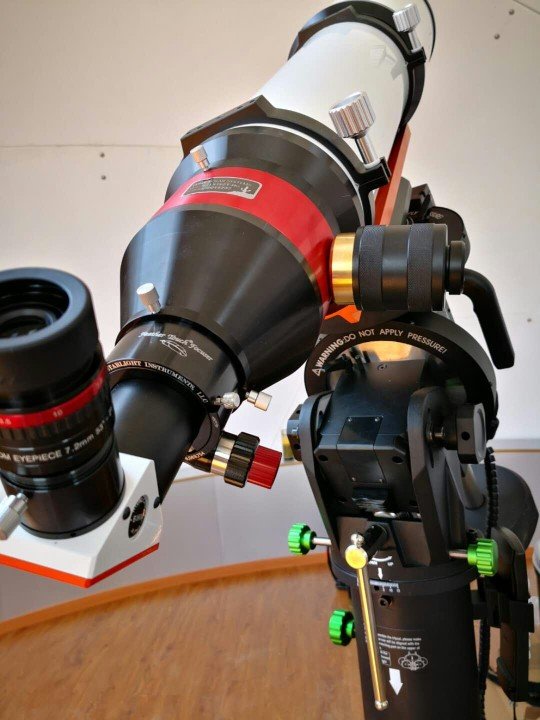
在海拔4200米的观测站,一台1.2米望远镜正以5°/s的速度追踪深空目标。300秒长曝光后,星点拖影却超过3个像素——问题不在赤道仪,而在圆顶。
这是我们在多个台站联调中反复遇到的场景:科研人员第一反应是升级赤道仪或导星系统,但实测数据表明,圆顶与望远镜光轴的同步误差才是长曝光拖影的主要来源之一。
拖影溯源:赤道仪背了太多“黑锅”
深空长曝光对跟踪精度的要求极为苛刻。以300秒曝光为例,若星点拖影需控制在1个像素以内(对应约0.5角秒),则整个观测链路的同步误差必须低于此阈值。
赤道仪的跟踪精度固然关键,但圆顶随动系统的滞后或超调同样会引入视场旋转与光轴偏移。当圆顶方位角与望远镜指向存在0.1°以上的偏差时,镜筒边缘的渐晕效应会改变点扩散函数,导致星点拉长。
更隐蔽的问题是:圆顶随动误差在短曝光测试中往往被导星系统掩盖,只有在300秒以上的长曝光中才暴露为不可校正的拖影。
随动精度:被忽视的验收指标
专业天文台站的圆顶随动系统需满足两项核心指标:
1. 同步误差:在5°/s跟踪速度下,圆顶与望远镜光轴的实时偏差应≤0.05°。2. 长曝光星点质量:300秒曝光下,星点拖影控制在1个像素以内。
这两项指标并非孤立存在。圆顶随动算法的滞后补偿、编码器分辨率、传动链背隙,以及圆顶与赤道仪控制系统的时钟同步,均会耦合影响最终成像。
某高校1.2米望远镜台站的案例具有代表性:赤道仪本身跟踪精度达标,但圆顶随动系统在方位换向时存在约0.08°的过冲,导致300秒曝光星点呈周期性椭圆。重新整定随动算法并校准编码器后,拖影降至0.8个像素。
全链路交付:从圆顶到焦面的协同调试
解决圆顶随动问题,不能仅靠调整圆顶控制器参数。江苏斯凯辉光电在台站交付中采用圆顶-望远镜随动精度全链路联调方法,覆盖以下环节:
– 编码器选型与安装:根据望远镜最大跟踪角速度与加速度,选择绝对式编码器分辨率,确保圆顶位置反馈无累积误差。- 随动算法整定:基于望远镜指向模型,前馈补偿圆顶运动的机械滞后,抑制换向过冲。- 时钟同步与通信:统一圆顶控制器与赤道仪控制系统的时基,消除因通信延迟导致的动态偏差。- 验收测试:在5°/s跟踪速度下记录同步误差曲线,并执行300秒长曝光星点检测,输出可复用的调试日志与验收报告。
在上述1.2米望远镜台站项目中,从圆顶安装到随动联调完成仅用15天,首光即获得可用深空图像。交付数据表明:5°/s跟踪下同步误差≤0.04°,300秒曝光星点拖影0.9个像素。
运维视角:随动精度需要持续校准
圆顶随动系统的精度并非一劳永逸。传动部件磨损、编码器温漂、基础沉降均会随时间引入偏差。我们建议台站将随动精度校准纳入年度运维计划,重点检查:
– 方位/俯仰传动链背隙变化- 编码器零位漂移- 随动算法参数在极端温差下的适应性
目前,江苏斯凯辉光电已托管6座台站的随动运维服务,提供年度精度校准、控制算法远程升级与关键传动部件寿命预警,平均故障响应时间小于4小时。
结论:先查随动,再动赤道仪
深空长曝光拖影的排查应遵循“先圆顶、后赤道仪”的顺序。圆顶随动误差在短曝光中不易察觉,却会在300秒级曝光中成为拖影的主要贡献者。
对于正在规划或升级天文台站的研究机构,建议在圆顶采购技术规格中明确随动精度指标,并要求供应商提供长曝光星点检测报告。对于已建台站,可优先执行一次圆顶-望远镜随动联调,以最低成本排除拖影隐患。
江苏斯凯辉光电专注于专业天文台站建设与高精度天文观测圆顶制造,以“圆顶-望远镜随动精度”为核心,提供从算法整定到验收报告的全链路交付与调试服务。