
拖影的根源:当望远镜“看见”的目标与圆顶开口错位
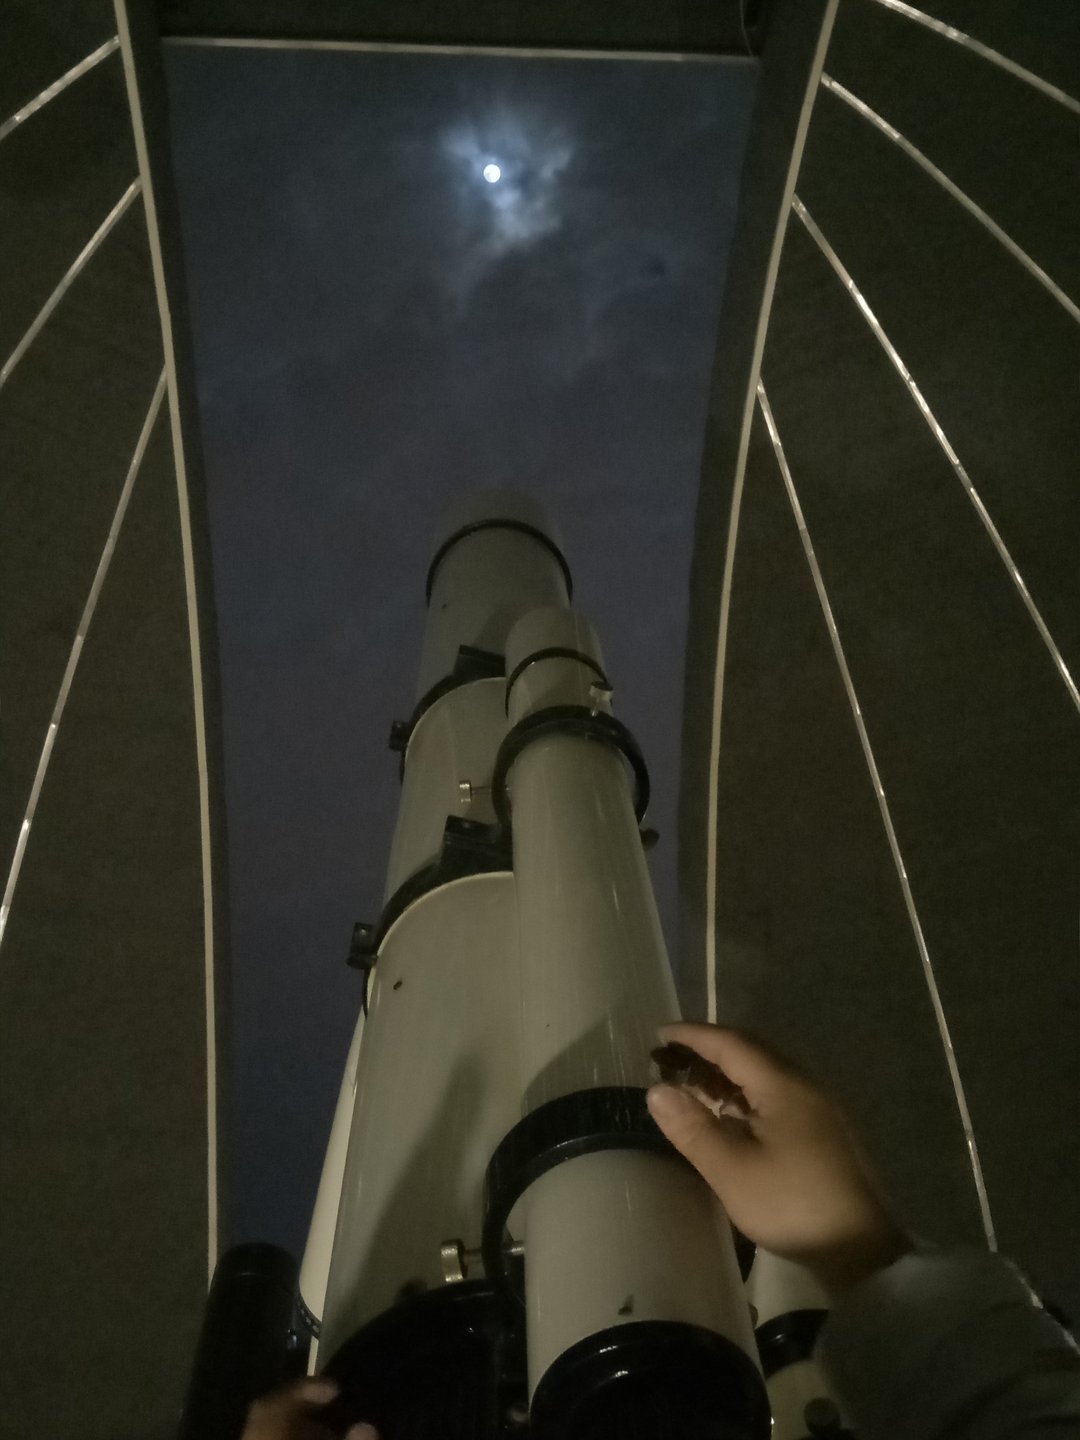
在专业天文台站的深空观测任务中,长时间曝光产生的星点拖影往往被归咎于赤道仪跟踪精度或极轴校准偏差。然而,对于部署在封闭式天文观测圆顶内的光学系统,一个更隐蔽的系统性误差源常被忽略:圆顶方位随动系统与望远镜指向之间的动态失配。当圆顶伺服控制回路的响应滞后于赤道仪或经纬仪的角速度变化时,圆顶开口边缘会在光路中形成瞬时遮挡,导致有效通光口径被周期性切割,最终在焦平面上表现为非对称拖影或照度不均的拉长星像。
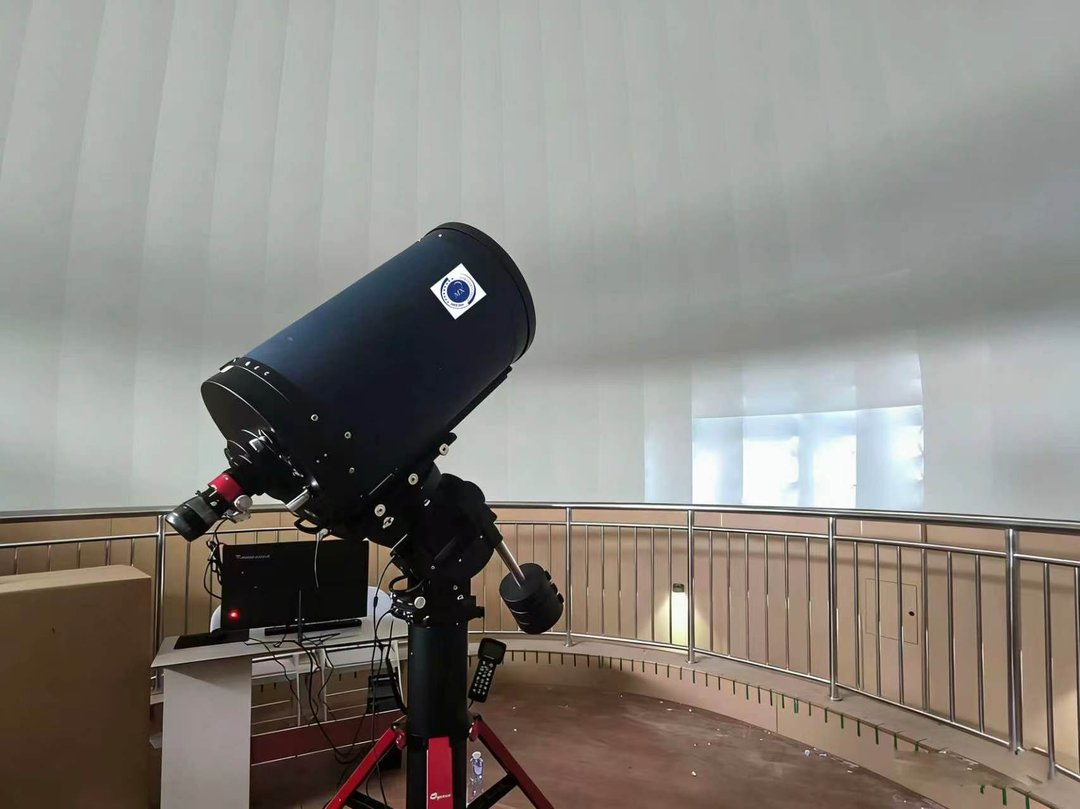
协同随动精度的工程定义:≤0.5角分与<0.1°/s的出处
江苏斯凯辉光电科技有限公司在专业天文台站建设与科研装备定制交付中,将“圆顶-望远镜协同随动精度”作为核心验收指标。该指标包含两个维度:静态指向偏差与动态角速度同步误差。静态指向偏差指圆顶方位编码器反馈值与望远镜赤道仪/经纬仪指向解算值之间的角度差,要求≤0.5角分;动态同步误差指在跟踪天体周日运动过程中,圆顶方位角速度与望远镜方位角速度的瞬时差值,要求<0.1°/s。这两个参数并非孤立存在——它们共同决定了在10分钟以上曝光周期内,圆顶开口是否始终完整覆盖望远镜视场。
拖影产生的物理链条:从编码器失步到星像拉长
深空摄影的拖影问题可通过以下物理链条溯源:赤道仪以恒星时角速度驱动望远镜指向目标,同时向圆顶控制系统发送方位随动指令。若圆顶伺服系统的响应带宽不足或编码器分辨率与赤道仪输出频率不匹配,圆顶的启动、停止及换向过程将产生相位滞后。这种滞后在视场边缘表现为开口遮挡,在焦平面上则转化为星像的定向拉伸——拉伸方向与遮挡方向相反,长度与滞后时间成正比。对于焦距2000mm以上的深空光学系统,0.5角分的指向偏差即可在焦平面产生约0.05mm的像移,足以在长曝光中形成可辨识的拖影。
定制化联调交付:从接口适配到72小时连续跟踪测试
消除拖影的关键在于将圆顶伺服控制系统与望远镜赤道仪/经纬仪进行深度联调,而非简单叠加两个独立子系统。江苏斯凯辉光电的定制化联调交付流程包含:接口协议适配(兼容主流赤道仪品牌的控制指令集与反馈信号格式)、编码器同步校准(将圆顶方位编码器与望远镜指向编码器纳入同一时间基准)、动态前馈补偿(根据赤道仪加减速曲线预判圆顶随动需求)。交付前需完成72小时连续跟踪测试,模拟实际观测中的换向、过中天及变速跟踪工况,同步记录圆顶方位偏差与望远镜指向数据,最终出具同步精度检测报告作为验收依据。
全周期精度运维:确保随动性能不衰减
天文台站的圆顶随动性能会因机械磨损、润滑老化及环境温度变化而缓慢衰减。江苏斯凯辉光电提供的全周期精度运维服务,包含年度协同精度校准与远程诊断。校准内容包括:编码器零位复核、伺服回路增益再整定、机械传动间隙补偿。远程诊断则通过圆顶伺服系统健康监测接口,实时采集电流环、速度环及位置环数据,在同步误差超限前发出预警。这种预防性维护策略可确保圆顶随动与望远镜指向的实时匹配长期稳定,延长科研设备的高效寿命。
结论:拖影治理应优先排查圆顶-赤道仪同步状态
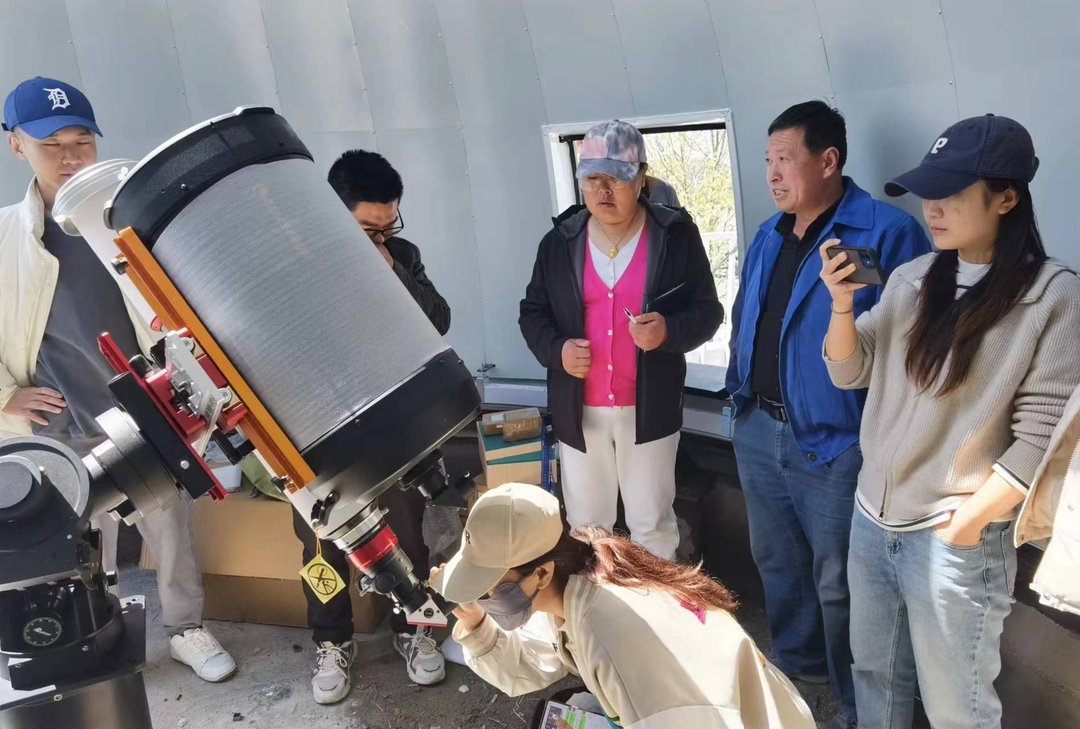
当深空摄影出现规律性拖影时,建议观测团队在调整光学系统或赤道仪参数之前,先行核查圆顶随动系统与望远镜指向的同步精度。通过记录同一时段内的圆顶方位编码器数据与赤道仪指向数据,可快速判断是否存在角速度同步误差。若确认误差源于圆顶伺服响应滞后或编码器失步,则需通过专业联调恢复协同随动精度。江苏斯凯辉光电以圆顶-望远镜协同随动精度为技术切入点,为科研院所与工程集成商提供从接口适配、现场联调到长期精度保持的定制化交付服务,从源头消除深空观测中的拖影与对焦偏差。