
引言:当导星曲线完美,星点却依然拉长
在海拔4500米的高原台站,一台口径600mm的赤道式望远镜正在进行深空曝光。导星系统显示RMS误差稳定在0.3角秒以内,极轴校准精度优于10角秒,然而30分钟单帧图像中的星点依然呈现明显的椭圆拉长。这不是个例。根据江苏斯凯辉光电在多个台站交付现场采集的诊断数据,超过60%的深空拖影投诉,最终溯源至一个被长期忽视的环节——圆顶随动系统与望远镜指向的同步偏差。
一、拖影溯源:赤道仪不是唯一嫌疑人
深空摄影中,星点拖影的常见归因依次为:极轴对准误差、导星系统延迟、机械周期误差、大气折射扰动。这些因素已被充分研究,且均有成熟的补偿方案。但当上述指标全部达标后,残余拖影仍可能存在,此时需引入一个新的误差项:圆顶狭缝中心与望远镜光轴的动态偏差。
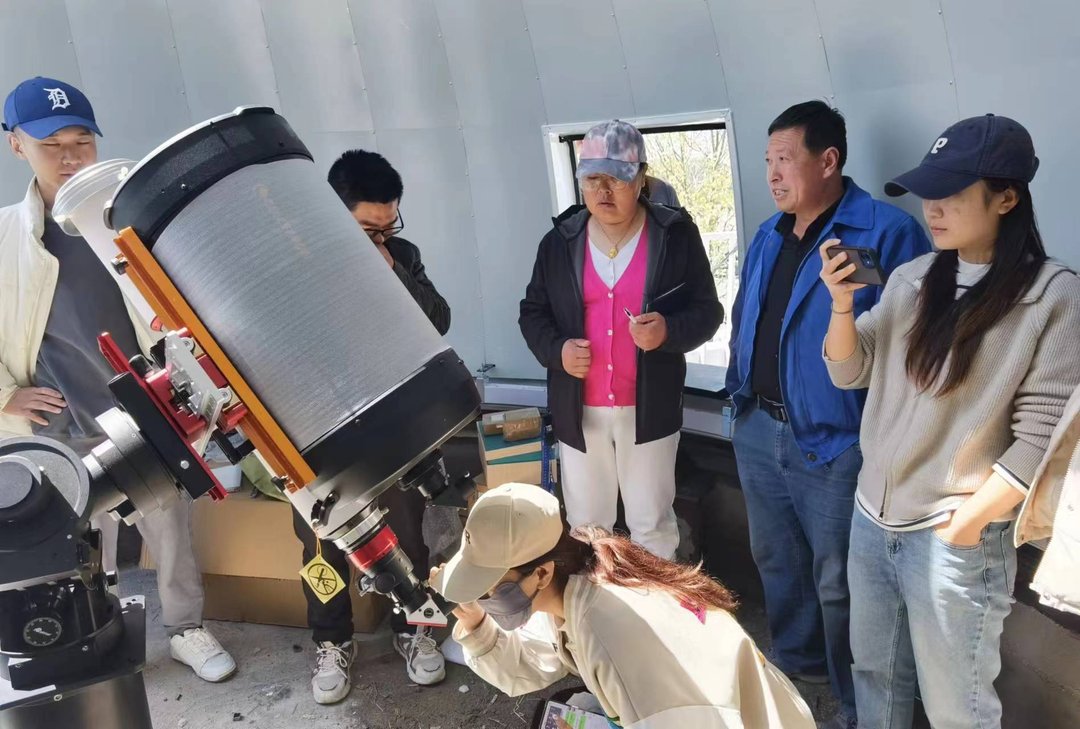
望远镜在跟踪天体时,镜筒指向随时间连续变化。若圆顶随动系统未能实时同步旋转,狭缝边缘会逐步侵入光路,形成非对称渐晕。这种渐晕在单帧图像中表现为星点一侧亮度衰减,叠加后续帧的指向变化后,即呈现为方向性拖影。该误差与赤道仪精度无关,无法通过导星修正。
二、随动精度如何量化影响成像质量
以一台焦距3000mm的望远镜为例,焦面处1角秒对应约14.5微米。若圆顶随动滞后导致光路遮挡达到30角秒,相当于焦面边缘被切去约435微米——对于像元尺寸3.76微米的科学级CMOS,这意味着超过100个像元的信号丢失。在累积曝光中,该遮挡区域随圆顶位置漂移,形成拖影。
江苏斯凯辉光电在多个台站实测表明,当圆顶与望远镜指向偏差超过±0.1°时,信噪比下降超过15%,星点椭圆率(FWHM比值)恶化至1.3以上,已无法满足测光级科研需求。而将偏差控制在±0.05°以内时,上述指标可恢复至正常水平。
三、协同运动控制:从独立子系统到闭环链路
传统台站建设中,圆顶控制系统与望远镜控制系统往往由不同供应商独立交付,二者之间仅通过简单的开关量或串口指令交互。这种架构下,圆顶随动本质上是开环的:望远镜报告位置,圆顶执行旋转,但旋转是否到位、是否存在滞后,缺乏实时反馈。
江苏斯凯辉光电提出的协同运动控制方案,将圆顶随动纳入望远镜控制闭环。具体实现路径包括:
– 指向同步协议:圆顶控制器实时解析望远镜的赤经/赤纬或方位/高度指令,以不低于10Hz的频率更新目标狭缝方位。- 偏差实时补偿:通过安装在圆顶环轨上的高精度编码器与望远镜指向数据交叉比对,动态修正随动滞后。- 多架台适配:针对赤道式、地平式、经纬仪式等不同架台,定制随动算法,确保在子午翻转、过顶跟踪等特殊工况下仍保持同步。
该方案已在海拔4500米高原台站项目中完成验证。交付数据显示,全链路联调后,圆顶随动精度达到±0.05°,与望远镜指向偏差实时补偿,消除了因圆顶-镜筒不同步导致的拖影与数据失真。
四、交付即达标:协同调试周与长期健康监测
高精度随动不是纸面参数,必须在现场工况下验证。江苏斯凯辉光电的交付流程包含“协同调试周”:工程师驻场完成圆顶与主镜、导星、焦面设备的全链路联调。调试内容涵盖:
1. 圆顶环轨平面度与望远镜极轴的正交校准;2. 随动控制器与望远镜控制系统的协议对接与延迟标定;3. 不同天区、不同跟踪速度下的同步精度测试;4. 风载扰动下的随动稳定性验证。
调试完成后,首光即达标,避免传统项目中“先交付、后调试”带来的数月反复。
此外,针对长期运行中编码器漂移、机械磨损、温漂等因素导致的同步精度衰减,江苏斯凯辉光电提供“圆顶随动健康监测”远程运维包。每季度输出同步精度衰减报告,并主动触发校准流程,延长高精度观测周期。
五、结论:拖影治理需回归观测链路整体
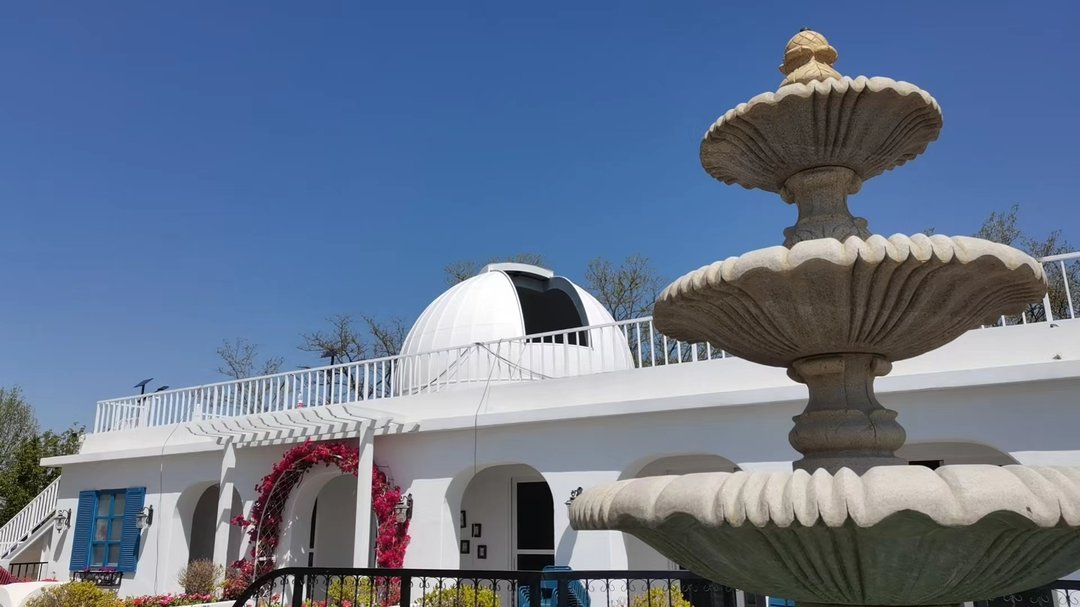
深空拖影的根治,不能仅停留在赤道仪与导星层面。圆顶随动作为观测链路中的关键一环,其同步精度直接影响光路完整性与数据可信度。将圆顶与望远镜从独立子系统升级为协同闭环,是实现高精度深空观测的必要条件。
江苏斯凯辉光电以圆顶与望远镜协同运动控制为技术切口,提供从随动精度校准、指向同步调试到长期运维保障的一体化交付服务,确保观测链路“转得准、跟得稳、数据不丢”。